Thời điểm dữ liệu: · Đã xuất bản: · Cập nhật chậm: dữ liệu đã hơn 8 ngày.
Ảnh chụp linh kiện · từ aifitlab.com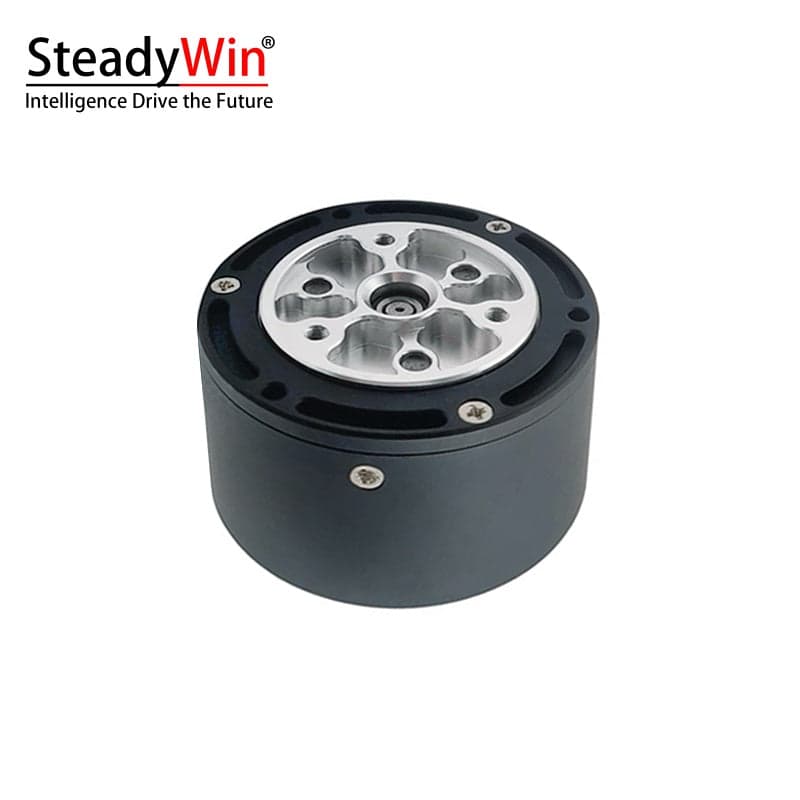 1 / 2
1 / 22 ảnh chụp
thông số 75dẫn chứng [n]nguồn 2
1
Thêm vào giỏ của trình duyệt này — không cần tài khoản hay thông tin liên hệ.
Giá ở đây là giá niêm yết của nhà phân phối nên trang này không thanh toán — báo giá sẽ cho biết điều kiện thực tế.
Vận chuyển · thời gian giao[giá trị]
Thông số.
Kiểm tra trước khi đặt hàng.
mục · keygiá trịcâu nguyên vănnguồnDẫn chứngThu thập · Thay đổi
Điện áp danh địnhnominal_voltage
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 24 V (12-48V range)24 V
câu nguyên vănNominal Voltage 24 V (12-48V range) 24V (12-40V range)
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện áp danh địnhnominal_voltage
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 24V (12-40V range)24 V
câu nguyên vănNominal Voltage 24 V (12-48V range) 24V (12-40V range)
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Mô-men định mứcrated_torque
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 2.05 N·m2.05 N·m
câu nguyên vănNominal Torque 2.05 N·m 1.63N·m
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Mô-men định mứcrated_torque
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.63N·m1.63 N·m
câu nguyên vănNominal Torque 2.05 N·m 1.63N·m
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Mô-men hãmstall_torque
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 5.6 N·m5.6 N·m
câu nguyên vănStall Torque 5.6 N·m 7.98N·m
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Mô-men hãmstall_torque
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 7.98N·m7.98 N·m
câu nguyên vănStall Torque 5.6 N·m 7.98N·m
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Dòng định mứcrated_current
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 2.3 A2.3 A
câu nguyên vănNominal Current 2.3 A 1.3A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Dòng định mứcrated_current
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.3A1.3 A
câu nguyên vănNominal Current 2.3 A 1.3A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Dòng hãmstall_current
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 6.8 A6.8 A
câu nguyên vănStall Current 6.8 A 10.67A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Dòng hãmstall_current
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 10.67A10.67 A
câu nguyên vănStall Current 6.8 A 10.67A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện trở cuộn dâywinding_resistance
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 1.89 Ω1.89 Ω
câu nguyên vănPhase Resistance 1.89 Ω 1.96Ω
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện trở cuộn dâywinding_resistance
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.96Ω1.96 Ω
câu nguyên vănPhase Resistance 1.89 Ω 1.96Ω
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện cảm cuộn dâywinding_inductance
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 0.75 mH0.75 mH
câu nguyên vănPhase Inductance 0.75 mH 0.67mH
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện cảm cuộn dâywinding_inductance
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 0.67mH0.67 mH
câu nguyên vănPhase Inductance 0.75 mH 0.67mH
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Hằng số mô-mentorque_constant
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 0.96 N·m/A0.96 N·m/A
câu nguyên vănTorque Constant 0.96 N·m/A 2.61N·m/A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Hằng số mô-mentorque_constant
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 2.61N·m/A2.61 N·m/A
câu nguyên vănTorque Constant 0.96 N·m/A 2.61N·m/A
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Số cặp cựcpole_pairs
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 14 Pairs14 pairs
câu nguyên vănNumber of Pole Pairs 14 Pairs 14Pairs
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Số cặp cựcpole_pairs
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 14Pairs14 pairs
câu nguyên vănNumber of Pole Pairs 14 Pairs 14Pairs
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tỷ số giảmreduction_ratio
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34
nguyên văn 10:110
câu nguyên vănGear Ratio 10:1 10:1
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Độ rơbacklash
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 15 arcmin15 arcmin
câu nguyên vănReducer Gear Backlash 15 arcmin 15 arcmin
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDS34 · Có/không driver without Driver · Tỷ số giảm 10:1
nguyên văn 217 g0.217 kg
câu nguyên vănMotor Weight (without Driver) 217 g 217g
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDZ34 · Có/không driver without Driver · Tỷ số giảm 10:1
nguyên văn 217g0.217 kg
câu nguyên vănMotor Weight (without Driver) 217 g 217g
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDS34 · Có/không driver with Driver · Tỷ số giảm 10:1
nguyên văn 227 g0.227 kg
câu nguyên vănMotor Weight (with Driver) 227 g 227g
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDZ34 · Có/không driver with Driver · Tỷ số giảm 10:1
nguyên văn 227g0.227 kg
câu nguyên vănMotor Weight (with Driver) 227 g 227g
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tải dọc trụcaxial_load
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 125 N125 N
câu nguyên vănMax Axial Load 125 N 125N
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tải dọc trụcaxial_load
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 125N125 N
câu nguyên vănMax Axial Load 125 N 125N
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tải hướng kínhradial_load
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 500 N500 N
câu nguyên vănMax Radial Load 500 N 500N
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tải hướng kínhradial_load
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 500N500 N
câu nguyên vănMax Radial Load 500 N 500N
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Độ ồnnoise_level
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
<60 dB
câu nguyên vănNoise <60 dB <60 dB
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Nhiệt độ môi trườngambient_temperature
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
-20℃ to +80℃
câu nguyên vănOperating Temperature -20℃ to +80℃ -20℃ to +80℃
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Độ phân giải encoderencoder_resolution
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 14Bit14 bit
câu nguyên vănEncoder Resolution 14Bit 14Bit
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Điện áp danh địnhnominal_voltage
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 24V (12-48V range)24 V
câu nguyên vănNominal Voltage 24V (12-48V range) 24V (12-40V range)
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Điện áp danh địnhnominal_voltage
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 24V (12-40V range)24 V
câu nguyên vănNominal Voltage 24V (12-48V range) 24V (12-40V range)
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Mô-men định mứcrated_torque
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 2.05N·m2.05 N·m
câu nguyên vănNominal Torque 2.05N·m 1.63N·m
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Mô-men định mứcrated_torque
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.63N·m1.63 N·m
câu nguyên vănNominal Torque 2.05N·m 1.63N·m
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Mô-men hãmstall_torque
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 5.6N·m5.6 N·m
câu nguyên vănStall Torque 5.6N·m 7.98N·m
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Mô-men hãmstall_torque
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 7.98N·m7.98 N·m
câu nguyên vănStall Torque 5.6N·m 7.98N·m
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Dòng định mứcrated_current
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 2.3A2.3 A
câu nguyên vănNominal Current 2.3A 1.3A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Dòng định mứcrated_current
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.3A1.3 A
câu nguyên vănNominal Current 2.3A 1.3A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Dòng hãmstall_current
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 6.8A6.8 A
câu nguyên vănStall Current 6.8A 10.67A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Dòng hãmstall_current
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 10.67A10.67 A
câu nguyên vănStall Current 6.8A 10.67A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Điện trở cuộn dâywinding_resistance
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 1.89Ω1.89 Ω
câu nguyên vănPhase Resistance 1.89Ω 1.96Ω
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Điện trở cuộn dâywinding_resistance
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 1.96Ω1.96 Ω
câu nguyên vănPhase Resistance 1.89Ω 1.96Ω
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Điện cảm cuộn dâywinding_inductance
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 0.75mH0.75 mH
câu nguyên vănPhase Inductance 0.75mH 0.67mH
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Điện cảm cuộn dâywinding_inductance
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 0.67mH0.67 mH
câu nguyên vănPhase Inductance 0.75mH 0.67mH
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Hằng số mô-mentorque_constant
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 0.96N·m/A0.96 N·m/A
câu nguyên vănTorque Constant 0.96N·m/A 2.61N·m/A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Hằng số mô-mentorque_constant
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 2.61N·m/A2.61 N·m/A
câu nguyên vănTorque Constant 0.96N·m/A 2.61N·m/A
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Số cặp cựcpole_pairs
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 14Pairs14 pairs
câu nguyên vănNumber of Pole Pairs 14Pairs 14Pairs
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Tỷ số giảmreduction_ratio
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34
nguyên văn 10:110
câu nguyên vănGear Ratio 10:1 10:1
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Độ rơbacklash
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 15 arcmin15 arcmin
câu nguyên vănReducer Gear Backlash 15 arcmin 15 arcmin
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Có/không driver without Driver · Tỷ số giảm 10:1
nguyên văn 217g0.217 kg
câu nguyên vănMotor Weight (without Driver) 217g 217g
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Khối lượngweight
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Có/không driver with Driver · Tỷ số giảm 10:1
nguyên văn 227g0.227 kg
câu nguyên vănMotor Weight (with Driver) 227g 227g
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Tải dọc trụcaxial_load
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 125N125 N
câu nguyên vănMax Axial Load 125N 125N
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Tải hướng kínhradial_load
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 500N500 N
câu nguyên vănMax Radial Load 500N 500N
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Độ ồnnoise_level
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
<60 dB
câu nguyên vănNoise <60 dB <60 dB
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Nhiệt độ môi trườngambient_temperature
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
-20℃ to +80℃
câu nguyên vănOperating Temperature -20℃ to +80℃ -20℃ to +80℃
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Độ phân giải encoderencoder_resolution
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
nguyên văn 14Bit14 bit
câu nguyên vănEncoder Resolution 14Bit 14Bit
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Hằng số tốc độspeed_constant
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 9.5 rpm/v9.5 rpm/V
câu nguyên vănSpeed Constant 9.5 rpm/v 8.83rpm/v
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Hằng số tốc độspeed_constant
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 8.83rpm/v8.83 rpm/V
câu nguyên vănSpeed Constant 9.5 rpm/v 8.83rpm/v
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Giao thứcprotocol
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
CAN
câu nguyên vănCommunication CAN CAN & RS485
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Giao thứcprotocol
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
CAN & RS485
câu nguyên vănCommunication CAN CAN & RS485
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Cấp bảo vệip_rating
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
IP54
câu nguyên vănProtection Grade IP54 IP54
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Hằng số tốc độspeed_constant
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 9.5rpm/v9.5 rpm/V
câu nguyên vănSpeed Constant 9.5rpm/v 8.83rpm/v
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Hằng số tốc độspeed_constant
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 8.83rpm/v8.83 rpm/V
câu nguyên vănSpeed Constant 9.5rpm/v 8.83rpm/v
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Giao thứcprotocol
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
CAN
câu nguyên vănCommunication CAN CAN & RS485
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Giao thứcprotocol
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
CAN & RS485
câu nguyên vănCommunication CAN CAN & RS485
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Cấp bảo vệip_rating
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
IP54
câu nguyên vănProtection Grade IP54 IP54
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Tốc độ định mứcrated_speed
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 150 RPM150 r/min
câu nguyên vănNominal Speed after Reduction 150 RPM 101RPM
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tốc độ định mứcrated_speed
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 101RPM101 r/min
câu nguyên vănNominal Speed after Reduction 150 RPM 101RPM
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Kích thước (không kèm driver)dimensions_without_driver
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
Ø53*32mm
câu nguyên vănSize (without Driver) Ø53*32mm Ø53*32mm
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Kích thước (kèm driver)dimensions_with_driver
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
Ø53*32mm
câu nguyên vănSize (with Driver) Ø53*32mm Ø53*32mm
nguồnhttps://aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-08-28Thay đổi —
Tốc độ định mứcrated_speed
giá trịđiều kiện đo Mẫu driver GDS34 · Tỷ số giảm 10:1
nguyên văn 150RPM150 r/min
câu nguyên vănNominal Speed after Reduction 150RPM 101RPM
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Tốc độ định mứcrated_speed
giá trịđiều kiện đo Mẫu driver GDZ34 · Tỷ số giảm 10:1
nguyên văn 101RPM101 r/min
câu nguyên vănNominal Speed after Reduction 150RPM 101RPM
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Kích thước (không kèm driver)dimensions_without_driver
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
Ø53*32mm
câu nguyên vănSize (without Driver) Ø53*32mm Ø53*32mm
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
Kích thước (kèm driver)dimensions_with_driver
giá trịđiều kiện đo Mẫu driver GDS34 / GDZ34 · Tỷ số giảm 10:1
Ø53*32mm
câu nguyên vănSize (with Driver) Ø53*32mm Ø53*32mm
nguồnhttps://robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motor · Trang nhà phân phối
Dẫn chứngCó nguồn
Thu thập · Thay đổi2026-09-01Thay đổi —
thông số 75, hiển thị 75
Tài liệu gốc.
2 nguồn đã đọc giá trị
2 tài liệu
aifitlab.com/products/steadywin-gim4310-10-planetary-reducer-servo-motorTrang nhà phân phối · 40 giá trịRetrieved 2026-08-28
robotopian.com/products/steadywin-gim4310-10-planetary-reducer-servo-motorTrang nhà phân phối · 35 giá trịRetrieved 2026-09-01
Tải xuốngChưa công bố tệp gốc: chưa quyết định tài liệu nào được công bố.
Không thay đổi
2026-08-28thu thập lần đầu · 2 nguồn
Cập nhật kế tiếp2026-10-01
Lưu lịch sử thay đổi
Dựng một khớp quanh linh kiện này.
Đưa động cơ, hộp số và bộ mã hoá vào các vị trí để biết có ghép được không.
Xem tổ hợp khớpJOINT · GIM4310-10 · C · Reducers
Trạng tháiCần kiểm tra
- Thiếu thông số để đối chiếu khớp
- Không có phán định: chưa chốt các khóa thông số cần thiết
Cần xác nhận trước khi kết luận
Nhà cung cấp.
Nhà trưng bày WRC 2026 Bắc Kinh và các nhà cung cấp khác.
SteadyWinSteadyWin
WRC2026-AFL-STEADYWIN
Linh kiện của nhà cung cấp này 64Trang nhà cung cấp
Phương án thay thế đang chuẩn bị
Giữ linh kiện này trong BOM.
Khi BOM mở, bạn có thể gom linh kiện lại và gửi một yêu cầu duy nhất.