공개 데이터 기준: · 사이트 반영: · 갱신 지연: 8일 이상 지난 공개본입니다.
실제 제품 사진 · 출처 thinkrobotics.com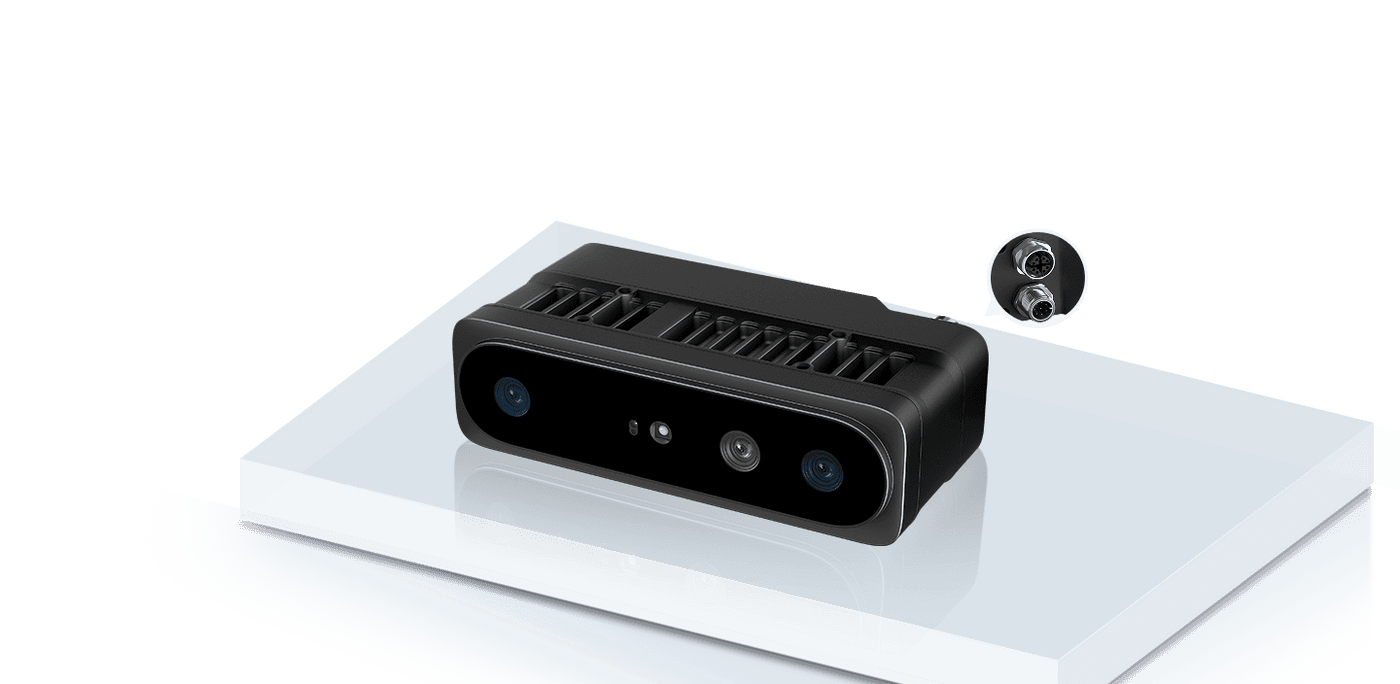 1 / 1
1 / 1사양 28근거 [n]출처 2
확인된 공개 가격이 없습니다. 판매처 견적이 필요합니다.
1
이 브라우저의 장바구니에 담깁니다 — 계정도 연락처도 필요 없습니다.
이 사이트가 가진 가격은 유통사가 표시한 값이라 바로 결제하지 않습니다 — 견적으로 실제 조건을 확인해 드립니다.
배송 · 리드타임[값]
사양.
발주 전에 확인하세요.
항목 · key값원문 문장출처근거수집 · 변경
작동 거리 범위working_distance_range
값
0.31 m - 20 m+
원문 문장Working Range 0.31 m - 20 m+
출처https://thinkrobotics.com/products/orbbec-gemini-435le · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
입력 전원input_power_supply
값
PoE: IEEE 802.3af; DC: ≥2A @ 9V - 24V
원문 문장Power Supply PoE: IEEE 802.3af; DC: ≥2A @ 9V - 24V
출처https://thinkrobotics.com/products/orbbec-gemini-435le · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
소비 전력power_consumption
값
DC Avg. < 6.5W (Peak < 11W); PoE Avg. < 8W (Peak < 15W)
원문 문장Power Consumption DC Avg. < 6.5W (Peak < 11W); PoE Avg. < 8W (Peak < 15W)
출처https://thinkrobotics.com/products/orbbec-gemini-435le · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
외형 치수overall_dimensions
값
138.5 x 40.5 x 70.0 mm
원문 문장Dimensions 138.5 x 40.5 x 70.0 mm
출처https://thinkrobotics.com/products/orbbec-gemini-435le · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
소비 전력power_consumption
값
Average ≤ 3.0W
(Peak ≤ 6.5W)
원문 문장Average ≤ 3.0W
(Peak ≤ 6.5W)
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.4 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
입력 전원input_power_supply
값
DC 5V & ≥ 1.5A
원문 문장Power Supply DC 5V & ≥ 1.5A For Best & Default
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.4 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값
90 mm x 25 mm x 30 mm /
90 mm x 25 mm x 30.7 mm
원문 문장90 mm x 25 mm x 30 mm /
90 mm x 25 mm x 30.7 mm
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.4 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
입력 전원input_power_supply
값
DC 5V ≥1.5A
원문 문장Power Supply DC 5V ≥1.5A DC 5V ≥ 2A DC:12V ≥ 2A
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.12 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
소비 전력power_consumption
값
< 2.5W
원문 문장Power Consumption < 2.5W <3W POE:802.3at(30W max)
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.12 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값
90 x 25 x 30 mm
원문 문장Dimensions(W x H x D) 90 x 25 x 30 mm 124 x 29 x 26 mm Camera: 124 x 29 x 26mm
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.12 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
입력 전원input_power_supply
값
DC:12V / 2A
USB:5V / 3A
원문 문장DC:12V / 2A
USB:5V / 3A
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.17 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
소비 전력power_consumption
값
DC Power + USB
data: 4.7W
USB power +
data: 4.3W
원문 문장DC Power + USB
data: 4.7W
USB power +
data: 4.3W
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.17 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값
115 × 40 × 65mm
원문 문장Dimensions(W x H x D) 115 × 40 × 65mm 115 x 40 x 145mm 180 × 50 × 110mm
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.17 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
무게weight
값
348g 560g
원문 문장Weight 348g 560g 1080g
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.17 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
입력 전원input_power_supply
값
DC 5V & ≥1.5A
원문 문장Power Supply DC 5V & ≥1.5A DC 5V & ≥0.5A
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.21 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
소비 전력power_consumption
값
≤3.0W
원문 문장Power Consumption ≤3.0W <2.0W
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.21 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값
144.5 x 34.6 x 35.8 mm
144.5 x 45.3 x 38.6 mm (with mounting base)
원문 문장144.5 x 34.6 x 35.8 mm
144.5 x 45.3 x 38.6 mm (with mounting base)
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.21 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
무게weight
값
195g
240g (with mounting base)
원문 문장195g
240g (with mounting base)
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.21 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
입력 전원input_power_supply
값
DC 12V & ≥3A
원문 문장Power supply DC 12V & ≥3A DC:12V & ≥2A
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.24 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
소비 전력power_consumption
값
<12W
원문 문장Power Consumption <12W < 7.0W
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.24 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값
200 x 100 x 90 mm
원문 문장Dimensions(W x H x D) 200 x 100 x 90 mm 180 x 76.5 x 45mm
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.24 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
측정 범위measurement_range
값측정 조건 정격 전압 24V(9~28V DC)
0.05~45.0m@90% ; 0.05~15.0m@10%
원문 문장Measurement range 0.05~45.0m@90% ; 0.05~15.0m@10% 0.1~45.0m@90% ;0.1~15.0m@10%
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
각 분해능angular_resolution
값측정 조건 정격 전압 24V(9~28V DC)
0.12°/0.18°/0.24°/0.3°/0.36°
원문 문장Angular resolution 0.12°/0.18°/0.24°/0.3°/0.36° N/A
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
정격 전압rated_voltage
값
24V(9~28V DC)
원문 문장Operating voltage 24V(9~28V DC)
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
소비 전력power_consumption
값측정 조건 정격 전압 24V(9~28V DC)
Typ. <3W ; Max. <5W
원문 문장Power consumption Typ. <3W ; Max. <5W Typ. <6W ; Max. <8W
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
외형 치수overall_dimensions
값측정 조건 정격 전압 24V(9~28V DC)
60mm×60mm×88mm
원문 문장Dimensions 60mm×60mm×88mm 65mm×65mm×83mm
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
무게weight
값측정 조건 정격 전압 24V(9~28V DC)
~320g
원문 문장Weight ~320g ~270g
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
보관 온도storage_temperature
값측정 조건 정격 전압 24V(9~28V DC)
-20℃~70℃
원문 문장Storage temperature -20℃~70℃ -40℃~70℃
출처https://new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf · p.27 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-08변경 —
사양 28중 28 표시
원문 문서.
값을 읽은 출처 2건
문서 2
new-orbbec3d-s3.s3.amazonaws.com/wp-content/uploads/2025/11/19104825/Robotics-Vision-Products-Handbook-ORBBEC.pdf제조사 문서 · 값 24개Retrieved 2026-09-08
다운로드원문 파일은 아직 공개하지 않습니다 — 어떤 문서를 공개할지 정해지지 않았습니다.
변경 없음
2026-09-01최초 수집 · 출처 2건
다음 업데이트2026-10-01
변경 이력 보관
JOINT · 435Le · K · Sensing
상태확인 필요
- 관절 대조에 필요한 사양 없음
- 판정 없음 — 필요한 사양 키가 확정되지 않았습니다
판정 전 확인 항목