공개 데이터 기준: · 사이트 반영: · 갱신 지연: 8일 이상 지난 공개본입니다.
실제 제품 사진 · 출처 aifitlab.com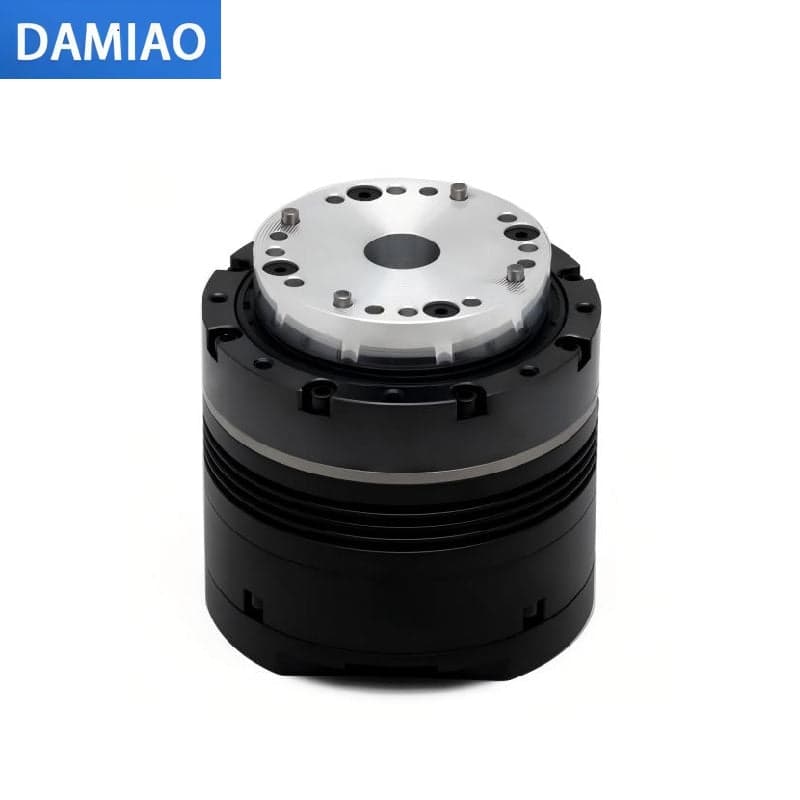 1 / 1
1 / 1사양 41근거 [n]출처 4
101감속비
28 N·m최대 토크
1
이 브라우저의 장바구니에 담깁니다 — 계정도 연락처도 필요 없습니다.
이 사이트가 가진 가격은 유통사가 표시한 값이라 바로 결제하지 않습니다 — 견적으로 실제 조건을 확인해 드립니다.
배송 · 리드타임[값]
사양.
발주 전에 확인하세요.
항목 · key값원문 문장출처근거수집 · 변경
공칭 전압nominal_voltage
값측정 조건 감속비 101:1
24V (Supports 24–48V)
원문 문장Nominal Voltage 24 V ( Supports 24–48V ) 24V (Supports 24–48V)
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
최대 토크peak_torque
값측정 조건 감속비 101:1
원문 28N.M28 N·m
원문 문장Peak Torque 18N.M 28N.M
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
정격 회전수rated_speed
값측정 조건 감속비 101:1
원문 20rpm20 r/min
원문 문장Rated speed 40rpm 20rpm
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
감속비reduction_ratio
값
원문 101:1101
원문 문장Reduction Ratio 51:1 101:1
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
권선 인덕턴스winding_inductance
값측정 조건 감속비 101:1
원문 170uH (@25°C)0.17 mH
원문 문장Phase Inductance 170uH (@25°C) 170uH (@25°C)
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
권선 저항winding_resistance
값측정 조건 감속비 101:1
0.243Q (@25°C
원문 문장Phase Resistance 0.243Q (@25°C 0.243Q (@25°C
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
외경outer_diameter
값측정 조건 감속비 101:1
원문 70mm70 mm
원문 문장Outer Diameter 70mm 70mm
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
높이height
값측정 조건 감속비 101:1
원문 70mm70 mm
원문 문장Height 70mm 70mm
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
무게weight
값측정 조건 감속비 101:1
원문 775g0.775 kg
원문 문장Motor Weight 775g 775g
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
엔코더 분해능encoder_resolution
값측정 조건 감속비 101:1
원문 17-bit17 bit
원문 문장Encoder Resolution 17-bit 17-bit
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
엔코더 종류encoder_type
값측정 조건 감속비 101:1
Dual encoder (single-turn)
원문 문장Encoder Type Dual encoder (single-turn) Dual encoder (single-turn)
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
공칭 전압nominal_voltage
값측정 조건 감속비 101:1
24V (Supports 24–48V)
원문 문장Nominal Voltage 24 V (Supports 24–48V) 24V (Supports 24–48V)
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 토크peak_torque
값측정 조건 감속비 101:1
원문 28N.M28 N·m
원문 문장Peak Torque 18N.M 28N.M
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
정격 회전수rated_speed
값측정 조건 감속비 101:1
원문 20rpm20 r/min
원문 문장Rated speed 40rpm 20rpm
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
감속비reduction_ratio
값
원문 101:1101
원문 문장Reduction Ratio 51:1 101:1
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
권선 인덕턴스winding_inductance
값측정 조건 감속비 101:1
원문 170uH (@25°C)0.17 mH
원문 문장Phase Inductance 170uH (@25°C) 170uH (@25°C)
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
권선 저항winding_resistance
값측정 조건 감속비 101:1
0.243Q (@25°C)
원문 문장Phase Resistance 0.243Q (@25°C) 0.243Q (@25°C)
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
외경outer_diameter
값측정 조건 감속비 101:1
원문 70mm70 mm
원문 문장Outer Diameter 70mm 70mm
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
높이height
값측정 조건 감속비 101:1
원문 70mm70 mm
원문 문장Height 70mm 70mm
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
무게weight
값측정 조건 감속비 101:1
원문 775g0.775 kg
원문 문장Motor Weight 775g 775g
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 분해능encoder_resolution
값측정 조건 감속비 101:1
원문 17-bit17 bit
원문 문장Encoder Resolution 17-bit 17-bit
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 종류encoder_type
값측정 조건 감속비 101:1
Dual encoder (single-turn)
원문 문장Encoder Type Dual encoder (single-turn) Dual encoder (single-turn)
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
공칭 전압nominal_voltage
값측정 조건 감속비 101:1
24V (Supports 24–48V)
원문 문장Nominal Voltage 24V (Supports 24–48V) 24V (Supports 24–48V)
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 토크peak_torque
값측정 조건 감속비 101:1
원문 28 N·m28 N·m
원문 문장Peak Torque 18 N·m 28 N·m
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
정격 회전수rated_speed
값측정 조건 감속비 101:1
원문 20 rpm20 r/min
원문 문장Rated Speed 40 rpm 20 rpm
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
감속비reduction_ratio
값
원문 101:1101
원문 문장Reduction Ratio 51:1 101:1
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
권선 인덕턴스winding_inductance
값측정 조건 감속비 101:1
원문 170 µH (@25°C)0.17 mH
원문 문장Phase Inductance 170 µH (@25°C) 170 µH (@25°C)
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
권선 저항winding_resistance
값측정 조건 감속비 101:1
원문 0.243 Ω (@25°C)0.243 Ω
원문 문장Phase Resistance 0.243 Ω (@25°C) 0.243 Ω (@25°C)
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
외경outer_diameter
값측정 조건 감속비 101:1
원문 70 mm70 mm
원문 문장Outer Diameter 70 mm 70 mm
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
높이height
값측정 조건 감속비 101:1
원문 70 mm70 mm
원문 문장Height 70 mm 70 mm
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
무게weight
값측정 조건 감속비 101:1
원문 775 g0.775 kg
원문 문장Motor Weight 775 g 775 g
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 분해능encoder_resolution
값측정 조건 감속비 101:1
원문 17-bit17 bit
원문 문장Encoder Resolution 17-bit 17-bit
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 종류encoder_type
값측정 조건 감속비 101:1
Dual Encoder (Single-Turn)
원문 문장Encoder Type Dual Encoder (Single-Turn) Dual Encoder (Single-Turn)
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 수encoder_count
값측정 조건 감속비 101:1
원문 22
원문 문장Number of Encoders 2 2
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
설정 인터페이스configuration_interface
값측정 조건 감속비 101:1
UART@921600bps
원문 문장Configuration Interface UART@921600bps UART@921600bps
출처https://aifitlab.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
엔코더 수encoder_count
값측정 조건 감속비 101:1
원문 22
원문 문장Number of Encoders 2 2
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
설정 인터페이스configuration_interface
값측정 조건 감속비 101:1
UART@921600bps
원문 문장Configuration Interface UART@921600bps UART@921600bps
출처https://rcdrone.top/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 수encoder_count
값측정 조건 감속비 101:1
원문 22
원문 문장Number of Encoders 2 2
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
설정 인터페이스configuration_interface
값측정 조건 감속비 101:1
UART @921600bps
원문 문장Configuration Interface UART @921600bps UART @921600bps
출처https://robotopian.com/products/damiao-dm-jh14-2ec-motor · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 토크peak_torque
값
18Nm DM-JH14-101-2EC:
원문 문장DM-JH14-51-2EC: 额定扭矩:5.4Nm 峰值扭矩:18Nm DM-JH14-101-2EC: 额定扭矩:7.8Nm 峰值扭矩:28Nm
출처https://www.damiaokeji.com/index.php?c=show&id=127 · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
최대 토크peak_torque
값
원문 28Nm28 N·m
원문 문장DM-JH14-51-2EC: 额定扭矩:5.4Nm 峰值扭矩:18Nm DM-JH14-101-2EC: 额定扭矩:7.8Nm 峰值扭矩:28Nm
출처https://www.damiaokeji.com/index.php?c=show&id=127 · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
사양 41중 41 표시
원문 문서.
값을 읽은 출처 4건
문서 4
다운로드원문 파일은 아직 공개하지 않습니다 — 어떤 문서를 공개할지 정해지지 않았습니다.
변경 없음
2026-08-25최초 수집 · 출처 4건
다음 업데이트2026-10-01
변경 이력 보관
JOINT · DM-JH14-101-2EC · B · Motors
상태확인 필요
- 관절 대조에 필요한 사양 없음
- 판정 없음 — 필요한 사양 키가 확정되지 않았습니다
판정 전 확인 항목