공개 데이터 기준: · 사이트 반영: · 갱신 지연: 8일 이상 지난 공개본입니다.
실제 제품 사진 · 출처 aifitlab.com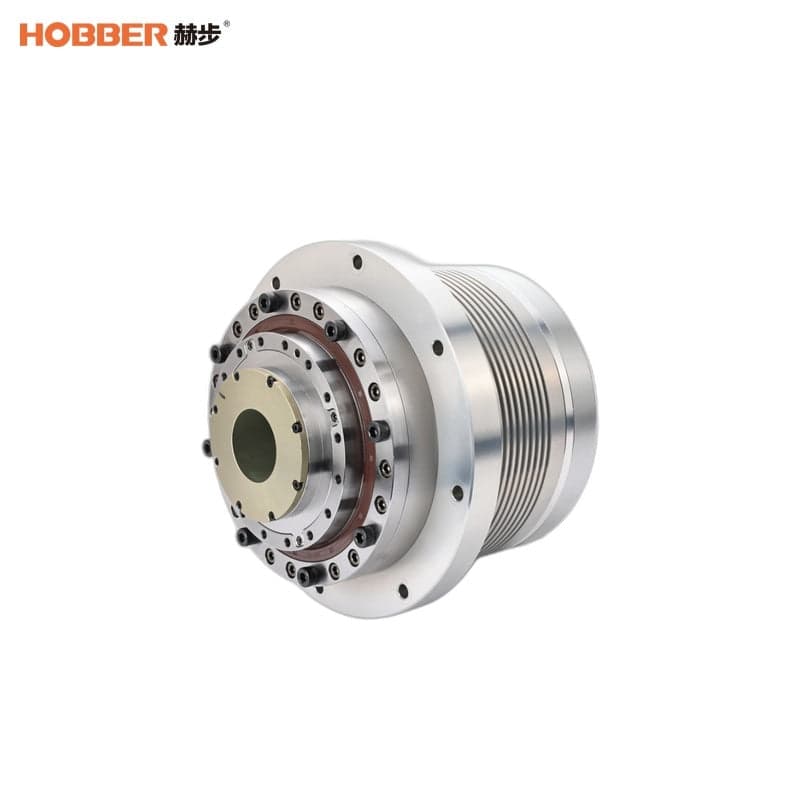 1 / 1
1 / 1사양 34근거 [n]출처 2
45감속비
1
이 브라우저의 장바구니에 담깁니다 — 계정도 연락처도 필요 없습니다.
이 사이트가 가진 가격은 유통사가 표시한 값이라 바로 결제하지 않습니다 — 견적으로 실제 조건을 확인해 드립니다.
배송 · 리드타임[값]
사양.
발주 전에 확인하세요.
항목 · key값원문 문장출처근거수집 · 변경
감속비reduction_ratio
값
원문 4545
원문 문장Gear Ratio 45
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
최대 토크peak_torque
값측정 조건 감속비 45
원문 358 N.m358 N·m
원문 문장Peak Torque (AC) 358 N.m
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
정격 토크rated_torque
값측정 조건 감속비 45
원문 180 N.m180 N·m
원문 문장Rated Torque (AC) 180 N.m
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
최대 속도max_speed
값측정 조건 감속비 45
원문 91 rpm91 r/min
원문 문장Maximum Speed (AC) 91 rpm
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
정격 회전수rated_speed
값측정 조건 감속비 45
원문 44 rpm44 r/min
원문 문장Rated Speed (AC) 44 rpm
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
최대 전류peak_current
값측정 조건 감속비 45
원문 18.00 Arms18 A
원문 문장Maximum Current (AC) 18.00 Arms
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
정격 전류rated_current
값측정 조건 감속비 45
원문 9.05 Arms9.05 A
원문 문장Rated Current (AC) 9.05 Arms
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
토크 상수torque_constant
값측정 조건 감속비 45
원문 19.89 N.m/Arms19.89 N·m/A
원문 문장Torque Constant (AC) 19.89 N.m/Arms
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
엔코더 종류encoder_type
값측정 조건 감속비 45
Absolute Encoder
원문 문장Encoder Type Absolute Encoder
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
엔코더 분해능encoder_resolution
값측정 조건 감속비 45
2^23 (8,388,608) bit
원문 문장Encoder Resolution (Per Revolution) 2^23 (8,388,608) bit
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
비틀림 강성torsional_stiffness
값측정 조건 감속비 45
120 N.m/Arcm
원문 문장Torsional Stiffness 120 N.m/Arcm
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
무게weight
값측정 조건 브레이크 유무 without brake · 감속비 45
원문 10.92 Kg10.92 kg
원문 문장Mass (Without Brake) 10.92 Kg
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
무게weight
값측정 조건 브레이크 유무 with brake · 감속비 45
원문 12.33 Kg12.33 kg
원문 문장Mass (With Brake) 12.33 Kg
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
절연 등급insulation_class
값측정 조건 감속비 45
Class F
원문 문장Insulation Class Class F
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
보호등급ip_rating
값측정 조건 감속비 45
Fully enclosed cooling type (IP65)
원문 문장Protection Rating Fully enclosed cooling type (IP65)
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
감속비reduction_ratio
값
원문 4545
원문 문장Gear Ratio 45
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 토크peak_torque
값측정 조건 감속비 45
원문 358 N.m358 N·m
원문 문장Peak Torque (AC) 358 N.m
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
정격 토크rated_torque
값측정 조건 감속비 45
원문 180 N.m180 N·m
원문 문장Rated Torque (AC) 180 N.m
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 속도max_speed
값측정 조건 감속비 45
원문 91 rpm91 r/min
원문 문장Maximum Speed (AC) 91 rpm
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
정격 회전수rated_speed
값측정 조건 감속비 45
원문 44 rpm44 r/min
원문 문장Rated Speed (AC) 44 rpm
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 전류peak_current
값측정 조건 감속비 45
원문 18.00 Arms18 A
원문 문장Maximum Current (AC) 18.00 Arms
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
정격 전류rated_current
값측정 조건 감속비 45
원문 9.05 Arms9.05 A
원문 문장Rated Current (AC) 9.05 Arms
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
토크 상수torque_constant
값측정 조건 감속비 45
원문 19.89 N.m/Arms19.89 N·m/A
원문 문장Torque Constant (AC) 19.89 N.m/Arms
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 종류encoder_type
값측정 조건 감속비 45
Absolute Encoder
원문 문장Encoder Type Absolute Encoder
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
엔코더 분해능encoder_resolution
값측정 조건 감속비 45
2^23 (8,388,608) bit
원문 문장Encoder Resolution (Per Revolution) 2^23 (8,388,608) bit
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
비틀림 강성torsional_stiffness
값측정 조건 감속비 45
120 N.m/Arcm
원문 문장Torsional Stiffness 120 N.m/Arcm
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
무게weight
값측정 조건 브레이크 유무 without brake · 감속비 45
원문 10.92 Kg10.92 kg
원문 문장Mass (Without Brake) 10.92 Kg
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
무게weight
값측정 조건 브레이크 유무 with brake · 감속비 45
원문 12.33 Kg12.33 kg
원문 문장Mass (With Brake) 12.33 Kg
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
절연 등급insulation_class
값측정 조건 감속비 45
Class F
원문 문장Insulation Class Class F
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
보호등급ip_rating
값측정 조건 감속비 45
Fully enclosed cooling type (IP65)
원문 문장Protection Rating Fully enclosed cooling type (IP65)
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
극수pole_count
값측정 조건 감속비 45
원문 1616
원문 문장Number of Motor Poles 16
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
절연 내압dielectric_strength
값측정 조건 감속비 45
AC 1500 V / 1 min
원문 문장Dielectric Strength AC 1500 V / 1 min
출처https://aifitlab.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-28변경 —
극수pole_count
값측정 조건 감속비 45
원문 1616
원문 문장Number of Motor Poles 16
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
절연 내압dielectric_strength
값측정 조건 감속비 45
AC 1500 V / 1 min
원문 문장Dielectric Strength AC 1500 V / 1 min
출처https://robotopian.com/products/hobber-hpg-20t-actuator · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
사양 34중 34 표시
원문 문서.
값을 읽은 출처 2건
문서 2
다운로드원문 파일은 아직 공개하지 않습니다 — 어떤 문서를 공개할지 정해지지 않았습니다.
변경 없음
2026-08-28최초 수집 · 출처 2건
다음 업데이트2026-10-01
변경 이력 보관
JOINT · HPG-20T · A · Joint Actuation
상태확인 필요
- 관절 대조에 필요한 사양 없음
- 판정 없음 — 필요한 사양 키가 확정되지 않았습니다
판정 전 확인 항목