공개 데이터 기준: · 사이트 반영: · 갱신 지연: 8일 이상 지난 공개본입니다.
실제 제품 사진 · 출처 americas.shop.elephantrobotics.com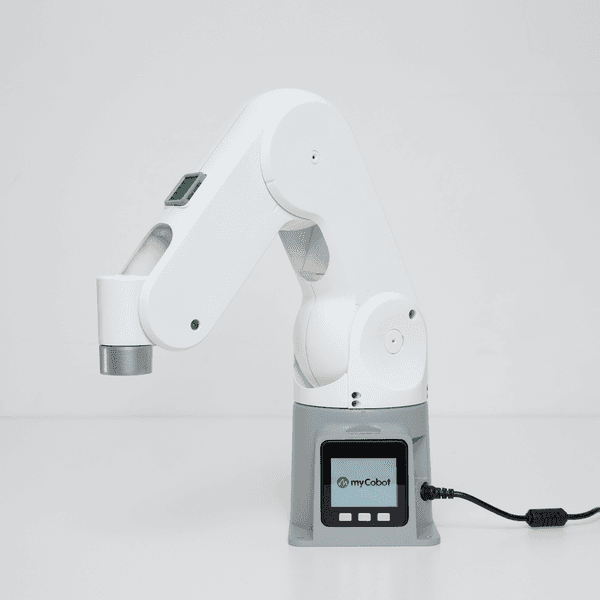 1 / 2
1 / 2사진 2장
휴머노이드 부품 아님
사양 15근거 [n]출처 3
확인된 공개 가격이 없습니다. 판매처 견적이 필요합니다.
4자유도
0.25 kg최대 부하
0.5 mm반복정밀도
1
이 브라우저의 장바구니에 담깁니다 — 계정도 연락처도 필요 없습니다.
이 사이트가 가진 가격은 유통사가 표시한 값이라 바로 결제하지 않습니다 — 견적으로 실제 조건을 확인해 드립니다.
배송 · 리드타임[값]
사양.
발주 전에 확인하세요.
항목 · key값원문 문장출처근거수집 · 변경
자유도degrees_of_freedom
값
원문 44
원문 문장自由度 4 3-4 6 6 6
출처https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E4%BA%A7%E5%93%81%E9%80%89%E5%9E%8B%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.2 · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
최대 부하max_payload
값
원문 2500.25 kg
원문 문장最大负载(g) 250 340 250 250 1000
출처https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E4%BA%A7%E5%93%81%E9%80%89%E5%9E%8B%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.2 · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
반복정밀도repeatability
값
원문 ±0.50.5 mm
원문 문장重复定位精度(mm) ±0.5 ±0.1 ±0.5 ±0.5 ±0.5
출처https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E4%BA%A7%E5%93%81%E9%80%89%E5%9E%8B%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.2 · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
반복정밀도repeatability
값
원문 ± 0.5mm0.5 mm
원문 문장Repeatability ± 0.5mm
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
가반하중payload
값
원문 250g0.25 kg
원문 문장Payload 250g
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
무게weight
값
원문 960g0.96 kg
원문 문장Weight 960g
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
작업 반경reach
값
원문 260mm260 mm
원문 문장Working radius 260mm
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
재질material
값
Photosensitive resin SLA
원문 문장Material Photosensitive resin SLA
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
통신 방식protocol
값
USB / type-C
원문 문장Communication USB / type-C
출처https://thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
반복정밀도repeatability
값
원문 ± 0.5mm0.5 mm
원문 문장Repeatability ± 0.5mm
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
가반하중payload
값
원문 250g0.25 kg
원문 문장Payload 250g
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
무게weight
값
원문 960g0.96 kg
원문 문장Weight 960g
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
작업 반경reach
값
원문 260mm260 mm
원문 문장Working radius 260mm
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
통신 방식protocol
값
USB / type-C
원문 문장Communication USB / type-C
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
재질material
값
Photosensitive resin SLA
원문 문장Material Photosensitive resin SLA
출처https://americas.shop.elephantrobotics.com/products/mypalletizer · 제조사 문서
근거출처 있음
수집 · 변경2026-08-25변경 —
사양 15중 15 표시
원문 문서.
값을 읽은 출처 3건
문서 3
thinkrobotics.com/products/mypalletizer-260-m5stack-the-most-compact-4-axis-robotic-arm-dual-screen-version유통사 페이지 · 값 6개Retrieved 2026-09-01
다운로드원문 파일은 아직 공개하지 않습니다 — 어떤 문서를 공개할지 정해지지 않았습니다.
변경 없음
2026-08-25최초 수집 · 출처 3건
다음 업데이트2026-10-01
변경 이력 보관
JOINT · myPalletizer260 · 범위 밖
상태대상 아님
- 휴머노이드 부품 아님
판정 전 확인 항목