공개 데이터 기준: · 사이트 반영: · 갱신 지연: 8일 이상 지난 공개본입니다.
실제 제품 사진 · 출처 aifitlab.com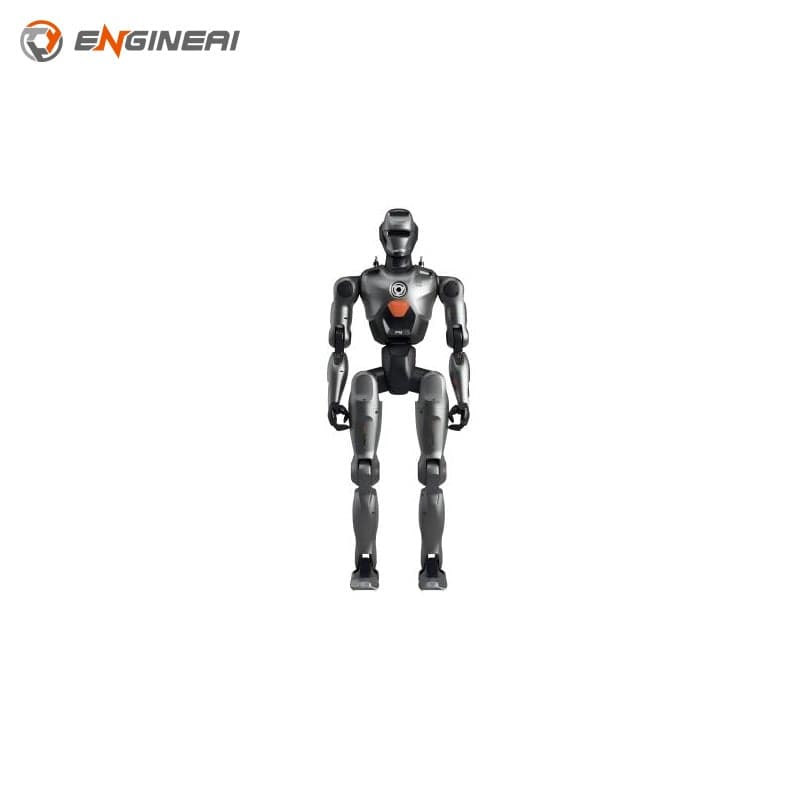 1 / 1
1 / 1휴머노이드 부품 아님
사양 24근거 [n]출처 5
25감속비
5 V정격 전압
1
이 브라우저의 장바구니에 담깁니다 — 계정도 연락처도 필요 없습니다.
이 사이트가 가진 가격은 유통사가 표시한 값이라 바로 결제하지 않습니다 — 견적으로 실제 조건을 확인해 드립니다.
배송 · 리드타임[값]
사양.
발주 전에 확인하세요.
항목 · key값원문 문장출처근거수집 · 변경
무게weight
값측정 조건 감속비 25
nearly 43kg
원문 문장Weight (including battery) nearly 43kg
출처https://aifitlab.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
최대 토크peak_torque
값측정 조건 감속비 25
원문 5050 N·m
원문 문장Maximum Torque (Nm) 50
출처https://aifitlab.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
감속비reduction_ratio
값
원문 2525
원문 문장Reduction ratio 25
출처https://aifitlab.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-08-26변경 —
무게weight
값측정 조건 감속비 Education Edition: 25
Education Edition: nearly 43kg
원문 문장Weight (including battery) Education Edition: nearly 43kg
출처https://robotopian.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 토크peak_torque
값측정 조건 감속비 Education Edition: 25
Education Edition: 50
원문 문장Maximum Torque (Nm) Education Edition: 50
출처https://robotopian.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
최대 속도max_speed
값측정 조건 감속비 Education Edition: 25
Education Edition: 8400
원문 문장Maximum speed (rpm) Education Edition: 8400
출처https://robotopian.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
감속비reduction_ratio
값
Education Edition: 25
원문 문장Reduction ratio Education Edition: 25
출처https://robotopian.com/products/engineai-pm01-robot · 유통사 페이지
근거출처 있음
수집 · 변경2026-09-01변경 —
측정 범위measurement_range
값
±180°
원문 문장量程 ±180°
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
측정 범위measurement_range
값
±90°
원문 문장量程 ±90°
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
측정 범위measurement_range
값
±450°/s
원문 문장量程 ±450°/s
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
측정 범위measurement_range
값
±16g
원문 문장量程 ±16g
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
측정 범위measurement_range
값
±8Gauss
원문 문장量程 ±8Gauss
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
정격 전압rated_voltage
값
원문 5VDC5 V
원문 문장输入电压 5VDC 噪声≤30mV peak-peak
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
소비 전력power_consumption
값측정 조건 정격 전압 5VDC
원문 190mW0.19 W
원문 문장功耗 190mW @5V
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
통신 방식protocol
값측정 조건 정격 전압 5VDC
UART / USB
원문 문장通信接口 UART / USB UART对应货号YIS320-E11,USB对应YIS320-E30
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
무게weight
값측정 조건 정격 전압 5VDC
원문 7.7g0.0077 kg
원문 문장重量 7.7g ±1g
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
사용 온도ambient_temperature
값
-40~85℃
원문 문장工作温度 -40~85℃
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
보관 온도storage_temperature
값
-45~85℃
원문 문장存储温度 -45~85℃ 相对湿度≤65%
출처https://engineai.com.cn/open/docs/pm01/03?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
감속비reduction_ratio
값측정 조건 정격 전압 48
원문 2525
원문 문장减速比 25 25
출처https://engineai.com.cn/open/docs/pm01/04?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
무게weight
값측정 조건 정격 전압 48 · 감속비 25
원문 1.11.1 kg
원문 문장质量(kg) 1.1 0.5
출처https://engineai.com.cn/open/docs/pm01/04?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
외경outer_diameter
값측정 조건 정격 전압 48 · 감속비 25
원문 8686 mm
원문 문장直径(mm) 86 62
출처https://engineai.com.cn/open/docs/pm01/04?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
높이height
값측정 조건 정격 전압 48 · 감속비 25
원문 6262 mm
원문 문장高度(mm) 62 60
출처https://engineai.com.cn/open/docs/pm01/04?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
정격 전압rated_voltage
값측정 조건 감속비 25
원문 4848 V
원문 문장额定电压(V) 48 48
출처https://engineai.com.cn/open/docs/pm01/04?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
무게weight
값
覆盖命令权重(示例脚本中默认设为 1.0)
원문 문장weight 覆盖命令权重(示例脚本中默认设为 1.0) 单一覆盖源时设为 1.0
출처https://engineai.com.cn/open/docs/ros2-interface/06?product=pm01 · 제조사 문서
근거출처 있음
수집 · 변경2026-09-05변경 —
사양 24중 24 표시
원문 문서.
값을 읽은 출처 5건
문서 5
다운로드원문 파일은 아직 공개하지 않습니다 — 어떤 문서를 공개할지 정해지지 않았습니다.
변경 없음
2026-08-26최초 수집 · 출처 5건
다음 업데이트2026-10-01
변경 이력 보관
JOINT · PM01 · 범위 밖
상태대상 아님
- 휴머노이드 부품 아님
판정 전 확인 항목