Data captured: · Published: · Update delayed: this release is over 8 days old.
Photograph of the part · from aifitlab.com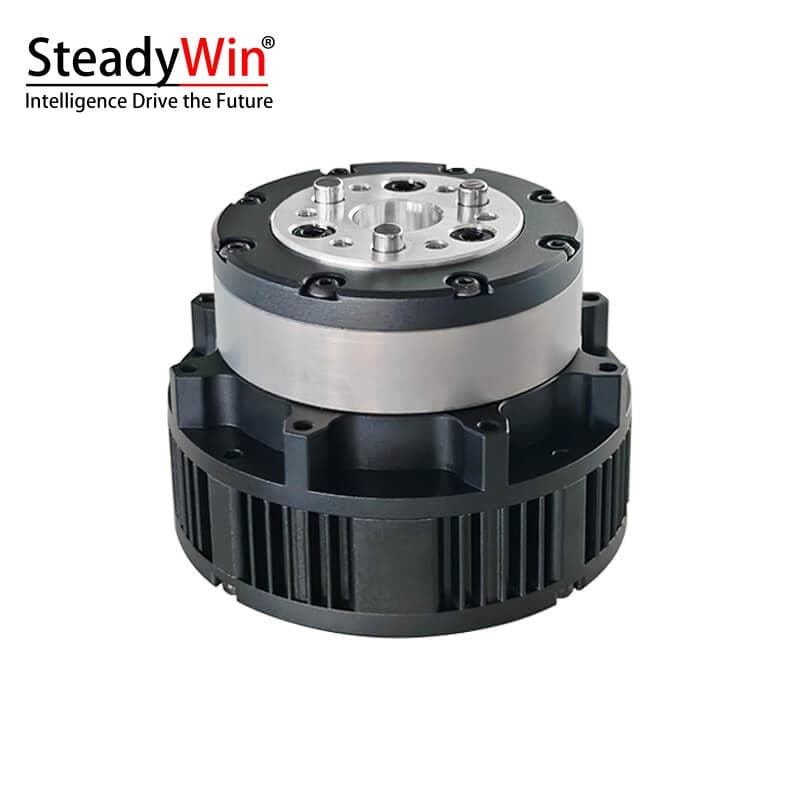 1 / 2
1 / 22 photographs
specs 88evidence [n]sources 2
1
Added to this browser's cart — no account, no contact details.
The prices here are distributors' listed figures, so this page does not take payment — a quote comes back with the real terms.
Shipping · lead time[value]
Specs.
Check before you order.
field · keyvaluesource sentencesourceEvidenceRetrieved · Changed
Nominal voltagenominal_voltage
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 24 V (12-56V range)24 V
source sentenceNominal Voltage 24 V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Nominal voltagenominal_voltage
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 24V (12-36V range)24 V
source sentenceNominal Voltage 24 V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Nominal voltagenominal_voltage
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 48V (12-48V range)48 V
source sentenceNominal Voltage 24 V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated torquerated_torque
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 30 N.M30 N·m
source sentenceNominal Torque 30 N.M 27N.M 26.2N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated torquerated_torque
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 27N.M27 N·m
source sentenceNominal Torque 30 N.M 27N.M 26.2N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated torquerated_torque
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 26.2N.M26.2 N·m
source sentenceNominal Torque 30 N.M 27N.M 26.2N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall torquestall_torque
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 66 N.M66 N·m
source sentenceStall Torque 66 N.M 55.9 N.M 74.8 N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall torquestall_torque
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 55.9 N.M55.9 N·m
source sentenceStall Torque 66 N.M 55.9 N.M 74.8 N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall torquestall_torque
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 74.8 N.M74.8 N·m
source sentenceStall Torque 66 N.M 55.9 N.M 74.8 N.M
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated currentrated_current
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 10.5 A10.5 A
source sentenceNominal Current 10.5 A 6.5A 3.3A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated currentrated_current
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 6.5A6.5 A
source sentenceNominal Current 10.5 A 6.5A 3.3A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Rated currentrated_current
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 3.3A3.3 A
source sentenceNominal Current 10.5 A 6.5A 3.3A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall currentstall_current
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 23.4 A23.4 A
source sentenceStall Current 23.4 A 13.5A 20.23A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall currentstall_current
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 13.5A13.5 A
source sentenceStall Current 23.4 A 13.5A 20.23A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Stall currentstall_current
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 20.23A20.23 A
source sentenceStall Current 23.4 A 13.5A 20.23A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Winding resistancewinding_resistance
valuemeasured at Driver model GDS68 / GDZ468 · Reduction ratio 48:1
as printed 0.42Ω0.42 Ω
source sentencePhase Resistance 0.42Ω 0.42Ω 0.44Ω
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Winding resistancewinding_resistance
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 0.44Ω0.44 Ω
source sentencePhase Resistance 0.42Ω 0.42Ω 0.44Ω
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Winding inductancewinding_inductance
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 0.34 mH0.34 mH
source sentencePhase Inductance 0.34 mH 0.34mH 0.22mH
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Winding inductancewinding_inductance
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 0.34mH0.34 mH
source sentencePhase Inductance 0.34 mH 0.34mH 0.22mH
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Winding inductancewinding_inductance
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 0.22mH0.22 mH
source sentencePhase Inductance 0.34 mH 0.34mH 0.22mH
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 2.82 N.M/A2.82 N·m/A
source sentenceTorque Constant 2.82 N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 4.53N.M/A4.53 N·m/A
source sentenceTorque Constant 2.82 N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 4.7N.M/A4.7 N·m/A
source sentenceTorque Constant 2.82 N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Pole pairspole_pairs
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 14 Pairs14 pairs
source sentenceNumber of Pole Pairs 14 Pairs 14Pairs 14Pairs
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Pole pairspole_pairs
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 14Pairs14 pairs
source sentenceNumber of Pole Pairs 14 Pairs 14Pairs 14Pairs
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Reduction ratioreduction_ratio
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H
as printed 48:148
source sentenceGear Ratio 48:1 48:1 48:1
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Backlashbacklash
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 15arcmin15 arcmin
source sentenceReducer Gear Backlash 15arcmin 15arcmin 15arcmin
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Weightweight
valuemeasured at Driver model GDS68 · With or without driver without Driver · Reduction ratio 48:1
as printed 758.9 g0.7589 kg
source sentenceMotor Weight (without Driver) 758.9 g 758.9g 758.9g
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Weightweight
valuemeasured at Driver model GDZ468 / GDZ468H · With or without driver without Driver · Reduction ratio 48:1
as printed 758.9g0.7589 kg
source sentenceMotor Weight (without Driver) 758.9 g 758.9g 758.9g
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Weightweight
valuemeasured at Driver model GDS68 · With or without driver with Driver · Reduction ratio 48:1
as printed 776.9 g0.7769 kg
source sentenceMotor Weight (with Driver) 776.9 g 776.9g 776.9g
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Weightweight
valuemeasured at Driver model GDZ468 / GDZ468H · With or without driver with Driver · Reduction ratio 48:1
as printed 776.9g0.7769 kg
source sentenceMotor Weight (with Driver) 776.9 g 776.9g 776.9g
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Axial loadaxial_load
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 225 N225 N
source sentenceMax Axial Load 225 N 225N 225N
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Axial loadaxial_load
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 225N225 N
source sentenceMax Axial Load 225 N 225N 225N
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Radial loadradial_load
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 900 N900 N
source sentenceMax Radial Load 900 N 900N 900N
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Radial loadradial_load
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 900N900 N
source sentenceMax Radial Load 900 N 900N 900N
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Noise levelnoise_level
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
<60dB
source sentenceNoise <60dB <60dB <60dB
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Ambient temperatureambient_temperature
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
-20℃ to +80℃
source sentenceOperating Temperature -20℃ to +80℃ -20℃ to +80℃ -20℃ to +80℃
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Encoder resolutionencoder_resolution
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 16Bit16 bit
source sentenceEncoder Resolution 16Bit 14Bit 14Bit
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Encoder resolutionencoder_resolution
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 14Bit14 bit
source sentenceEncoder Resolution 16Bit 14Bit 14Bit
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Nominal voltagenominal_voltage
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 24V (12-56V range)24 V
source sentenceNominal Voltage 24V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Nominal voltagenominal_voltage
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 24V (12-36V range)24 V
source sentenceNominal Voltage 24V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Nominal voltagenominal_voltage
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 48V (12-48V range)48 V
source sentenceNominal Voltage 24V (12-56V range) 24V (12-36V range) 48V (12-48V range)
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated torquerated_torque
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 30N.M30 N·m
source sentenceNominal Torque 30N.M 27N.M 26.2N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated torquerated_torque
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 27N.M27 N·m
source sentenceNominal Torque 30N.M 27N.M 26.2N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated torquerated_torque
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 26.2N.M26.2 N·m
source sentenceNominal Torque 30N.M 27N.M 26.2N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall torquestall_torque
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 66N.M66 N·m
source sentenceStall Torque 66N.M 55.9N.M 74.8N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall torquestall_torque
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 55.9N.M55.9 N·m
source sentenceStall Torque 66N.M 55.9N.M 74.8N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall torquestall_torque
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 74.8N.M74.8 N·m
source sentenceStall Torque 66N.M 55.9N.M 74.8N.M
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated currentrated_current
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 10.5A10.5 A
source sentenceNominal Current 10.5A 6.5A 3.3A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated currentrated_current
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 6.5A6.5 A
source sentenceNominal Current 10.5A 6.5A 3.3A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Rated currentrated_current
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 3.3A3.3 A
source sentenceNominal Current 10.5A 6.5A 3.3A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall currentstall_current
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 23.4A23.4 A
source sentenceStall Current 23.4A 13.5A 20.23A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall currentstall_current
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 13.5A13.5 A
source sentenceStall Current 23.4A 13.5A 20.23A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Stall currentstall_current
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 20.23A20.23 A
source sentenceStall Current 23.4A 13.5A 20.23A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Winding resistancewinding_resistance
valuemeasured at Driver model GDS68 / GDZ468 · Reduction ratio 48:1
as printed 0.42Ω0.42 Ω
source sentencePhase Resistance 0.42Ω 0.42Ω 0.44Ω
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Winding resistancewinding_resistance
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 0.44Ω0.44 Ω
source sentencePhase Resistance 0.42Ω 0.42Ω 0.44Ω
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Winding inductancewinding_inductance
valuemeasured at Driver model GDS68 / GDZ468 · Reduction ratio 48:1
as printed 0.34mH0.34 mH
source sentencePhase Inductance 0.34mH 0.34mH 0.22mH
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Winding inductancewinding_inductance
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 0.22mH0.22 mH
source sentencePhase Inductance 0.34mH 0.34mH 0.22mH
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 2.82N.M/A2.82 N·m/A
source sentenceTorque Constant 2.82N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 4.53N.M/A4.53 N·m/A
source sentenceTorque Constant 2.82N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Torque constanttorque_constant
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 4.7N.M/A4.7 N·m/A
source sentenceTorque Constant 2.82N.M/A 4.53N.M/A 4.7N.M/A
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Pole pairspole_pairs
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 14Pairs14 pairs
source sentenceNumber of Pole Pairs 14Pairs 14Pairs 14Pairs
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Reduction ratioreduction_ratio
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H
as printed 48:148
source sentenceGear Ratio 48:1 48:1 48:1
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Backlashbacklash
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 15arcmin15 arcmin
source sentenceReducer Gear Backlash 15arcmin 15arcmin 15arcmin
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Weightweight
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · With or without driver without Driver · Reduction ratio 48:1
as printed 758.9g0.7589 kg
source sentenceMotor Weight (without Driver) 758.9g 758.9g 758.9g
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Weightweight
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · With or without driver with Driver · Reduction ratio 48:1
as printed 776.9g0.7769 kg
source sentenceMotor Weight (with Driver) 776.9g 776.9g 776.9g
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Axial loadaxial_load
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 225N225 N
source sentenceMax Axial Load 225N 225N 225N
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Radial loadradial_load
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 900N900 N
source sentenceMax Radial Load 900N 900N 900N
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Noise levelnoise_level
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
<60dB
source sentenceNoise <60dB <60dB <60dB
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Ambient temperatureambient_temperature
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
-20℃ to +80℃
source sentenceOperating Temperature -20℃ to +80℃ -20℃ to +80℃ -20℃ to +80℃
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Encoder resolutionencoder_resolution
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 16Bit16 bit
source sentenceEncoder Resolution 16Bit 14Bit 14Bit
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Encoder resolutionencoder_resolution
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
as printed 14Bit14 bit
source sentenceEncoder Resolution 16Bit 14Bit 14Bit
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 2.92 rpm/v2.92 rpm/V
source sentenceSpeed Constant 2.92 rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 2.04rpm/v2.04 rpm/V
source sentenceSpeed Constant 2.92 rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 1.98rpm/v1.98 rpm/V
source sentenceSpeed Constant 2.92 rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Protocolprotocol
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
CAN
source sentenceCommunication CAN CAN & RS485 CAN & RS485
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Protocolprotocol
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
CAN & RS485
source sentenceCommunication CAN CAN & RS485 CAN & RS485
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
IP ratingip_rating
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
IP54
source sentenceProtection Grade IP54 IP54 IP54
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
as printed 2.92rpm/v2.92 rpm/V
source sentenceSpeed Constant 2.92rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDZ468 · Reduction ratio 48:1
as printed 2.04rpm/v2.04 rpm/V
source sentenceSpeed Constant 2.92rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Speed constantspeed_constant
valuemeasured at Driver model GDZ468H · Reduction ratio 48:1
as printed 1.98rpm/v1.98 rpm/V
source sentenceSpeed Constant 2.92rpm/v 2.04rpm/v 1.98rpm/v
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Protocolprotocol
valuemeasured at Driver model GDS68 · Reduction ratio 48:1
CAN
source sentenceCommunication CAN CAN & RS485 CAN & RS485
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Protocolprotocol
valuemeasured at Driver model GDZ468 / GDZ468H · Reduction ratio 48:1
CAN & RS485
source sentenceCommunication CAN CAN & RS485 CAN & RS485
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
IP ratingip_rating
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
IP54
source sentenceProtection Grade IP54 IP54 IP54
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Dimensions (without driver)dimensions_without_driver
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
Ø80*56.5mm
source sentenceSize (without Driver) Ø80*56.5mm Ø80*56.5mm Ø80*56.5mm
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Dimensions (with driver)dimensions_with_driver
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
Ø80*67.5mm
source sentenceSize (with Driver) Ø80*67.5mm Ø80*67.5mm Ø80*67.5mm
sourcehttps://aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-08-28Changed —
Dimensions (without driver)dimensions_without_driver
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
Ø80*56.5mm
source sentenceSize (without Driver) Ø80*56.5mm Ø80*56.5mm Ø80*56.5mm
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
Dimensions (with driver)dimensions_with_driver
valuemeasured at Driver model GDS68 / GDZ468 / GDZ468H · Reduction ratio 48:1
Ø80*67.5mm
source sentenceSize (with Driver) Ø80*67.5mm Ø80*67.5mm Ø80*67.5mm
sourcehttps://robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motor · Distributor page
EvidenceSourced
Retrieved · Changed2026-09-01Changed —
specs 88, 88 shown
Source documents.
2 sources the values were read from
2 documents
aifitlab.com/products/steadywin-gim6010-48-planetary-reducer-servo-motorDistributor page · 47 valuesRetrieved 2026-08-28
robotopian.com/products/steadywin-gim6010-48-planetary-reducer-servo-motorDistributor page · 41 valuesRetrieved 2026-09-01
DownloadSource files are not published yet: which documents may be published is undecided.
No change
2026-08-28first collected · 2 sources
Next update2026-10-01
Change history kept
Build a joint around this part.
Put a motor, a reducer and an encoder into the slots to see whether they combine.
Check joint combinationsJOINT · GIM6010-48 · C · Reducers
StatusNeeds checking
- Missing specs for the joint check
- No verdict: the specification keys it needs are not settled
To settle before a verdict
Supplier.
WRC 2026 Beijing exhibitors, and other suppliers.
SteadyWinSteadyWin
WRC2026-AFL-STEADYWIN
This supplier's parts 64Supplier page
Alternatives in preparation
Keep this part in your BOM.
When the BOM opens, you can collect parts and send one enquiry.