数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 robotopian.com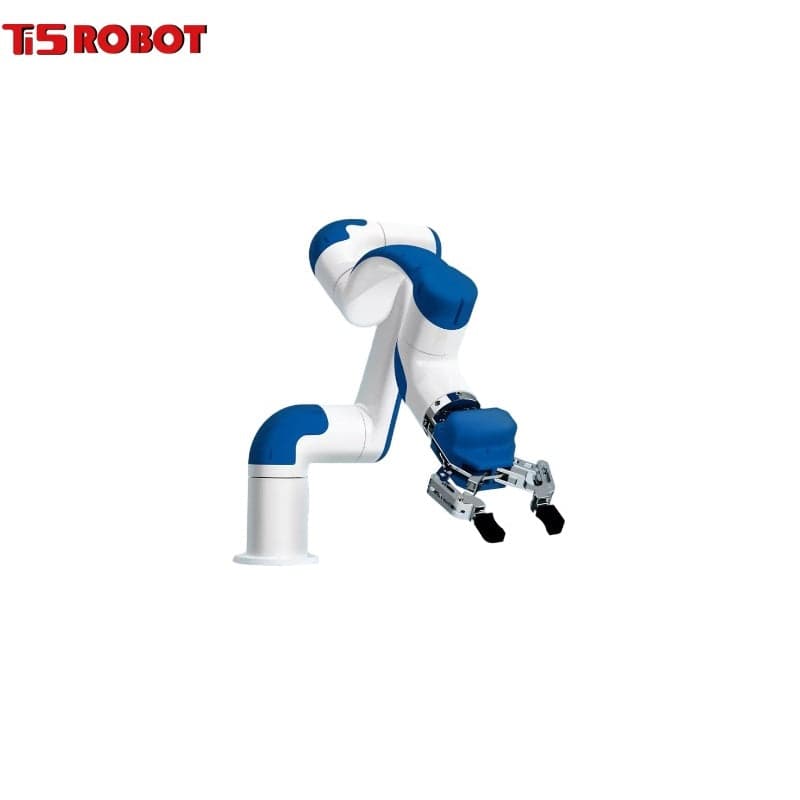 1 / 2
1 / 2照片 2 张
非人形机器人零部件
规格 12依据 [n]来源 2
暂无已核实的公开价格,请向卖家询价。
0.05 mm重复定位精度
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
重复定位精度repeatability
数值
原文 0.05mm0.05 mm
原文语句Repeatability 0.05mm 0.05mm
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
防护等级ip_rating
数值
IP50
原文语句IP Rating IP50 IP50
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
材质material
数值
Aluminum alloy, Resin
原文语句Material Aluminum alloy, Resin Aluminum alloy, Resin
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
环境温度ambient_temperature
数值
0°C~50°C
原文语句Operating Temperature Range 0°C~50°C 0°C~50°C
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
输入电源input_power_supply
数值
DC 48V, 10A; DC 28V, 20A
原文语句Power Supply DC 48V, 10A; DC 28V, 20A DC 48V, 10A; DC 28V, 20A
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重复定位精度repeatability
数值
原文 0.05mm0.05 mm
原文语句Repeatability 0.05mm 0.05mm
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
防护等级ip_rating
数值
IP50
原文语句IP Rating IP50 IP50
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
材质material
数值
Aluminum alloy, Resin
原文语句Material Aluminum alloy, Resin Aluminum alloy, Resin
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
环境温度ambient_temperature
数值
0°C~50°C
原文语句Operating Temperature Range 0°C~50°C 0°C~50°C
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
输入电源input_power_supply
数值
DC 48V, 5A; DC 28V, 10A
原文语句Power Supply DC 48V, 5A; DC 28V, 10A DC 48V, 5A; DC 28V, 10A
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
关节最大速度max_joint_speed
数值
106°/s
原文语句Max. Joint Speed 106°/s 106°/s
来源https://robotopian.com/products/ti5-robot-arm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
关节最大速度max_joint_speed
数值
106°/s
原文语句Max. Joint Speed 106°/s 106°/s
来源https://robotopian.com/products/ti5-robot-eblm-series · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
规格 12 中显示 12
原文文档。
读取数值的来源 2 个
文档 2
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-09-01首次采集 · 来源 2 条
下次更新2026-10-01
保留变更记录
JOINT · 6-DOF · 范围外
状态不适用
- 非人形机器人零部件
判定前需确认的事项
供应商。
WRC 2026 北京参展商,以及其他供应商。
钛虎机器人科技(上海)有限公司Ti5robot Technology (Shanghai) Co., Ltd.
该供应商的零部件 17供应商页面
替代候选准备中