数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
系列代表图(非本型号单独照片) · 来源 crprobot.com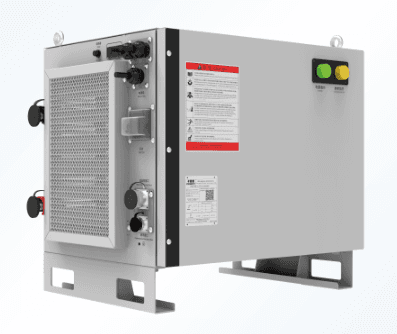 1 / 1
1 / 1非人形机器人零部件
规格 15依据 [n]来源 2
暂无已核实的公开价格,请向卖家询价。
100 %额定负载率
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
额定频率rated_frequency
数值
50Hz/60Hz通用
原文语句额定频率 50Hz/60Hz通用
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.20 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定输出电流rated_output_current
数值
30 至 500 A (与焊丝直径相关)
原文语句额定输出电流 30 至 500 A (与焊丝直径相关)
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.20 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定输出电压rated_output_voltage
数值
15.5 至 39 V (与焊丝直径相关)
原文语句额定输出电压 15.5 至 39 V (与焊丝直径相关)
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.20 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定负载率duty_cycle
数值
原文 100%100 %
原文语句额定负载率 100%
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.20 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
防护等级ip_rating
数值
IP21S
原文语句IP等级 IP21S
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.20 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定输出电流rated_output_current
数值
30 至500 A (与焊丝直
径相关)
原文语句30 至500 A (与焊丝直
径相关)
来源https://www.crprobot.com/uploads/files/20260718/6ed05417066c01f243be34bcb9d76645.pdf · p.17 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定输出电压rated_output_voltage
数值
15.5 至39 V (与焊丝直
径相关)
原文语句15.5 至39 V (与焊丝直
径相关)
来源https://www.crprobot.com/uploads/files/20260718/6ed05417066c01f243be34bcb9d76645.pdf · p.17 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定负载率duty_cycle
数值
原文 100%100 %
原文语句额定负载率 60%(10 分钟为一周期) 100%
来源https://www.crprobot.com/uploads/files/20260718/6ed05417066c01f243be34bcb9d76645.pdf · p.17 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
外形尺寸overall_dimensions
数值
425.5mm × 550mm × 523.5mm (宽 × 长 × 高)
(不包含螺钉及吊环等凸起物)
原文语句425.5mm × 550mm × 523.5mm (宽 × 长 × 高)
(不包含螺钉及吊环等凸起物)
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.21 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
重量weight
数值
约 56 kg
原文语句重量 约 56 kg
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.21 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
电缆直径cable_diameter
数值
6 mm2* 3 以上
原文语句输入电缆直径 6 mm2* 3 以上
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.23 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
电缆直径cable_diameter
数值
60mm2 以上①
原文语句母材侧电缆直径 60mm2 以上①
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.23 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
电缆直径cable_diameter
数值
6mm2 以上
原文语句接地电缆直径 6mm2 以上
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.23 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
通信方式protocol
数值
COM4
原文语句通讯接口 COM4
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.32 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
额定电压rated_voltage
数值
380V)
原文语句50A (额定电压:380V)
来源https://www.crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf · p.23 · 制造商文档
依据有出处
采集 · 变更2026-08-23变更 —
规格 15 中显示 15
同一项出现多个数值时,请向供应商确认。
原文文档。
读取数值的来源 2 个
文档 2
crprobot.com/uploads/files/20260718/ff0c487acd1f4f352bd62acd34a75e16.pdf制造商文档 · 12 个数值Retrieved 2026-08-23
crprobot.com/uploads/files/20260718/6ed05417066c01f243be34bcb9d76645.pdf制造商文档 · 3 个数值Retrieved 2026-08-23
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-23首次采集 · 来源 2 条
下次更新2026-10-01
保留变更记录
JOINT · CRP-DS500-P · 范围外
状态不适用
- 非人形机器人零部件
判定前需确认的事项
供应商。
WRC 2026 北京参展商,以及其他供应商。
成都卡诺普机器人技术股份有限公司CRP Robot (Chengdu Crp Robot Technology)
该供应商的零部件 29供应商页面
替代候选准备中