数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 rcdrone.top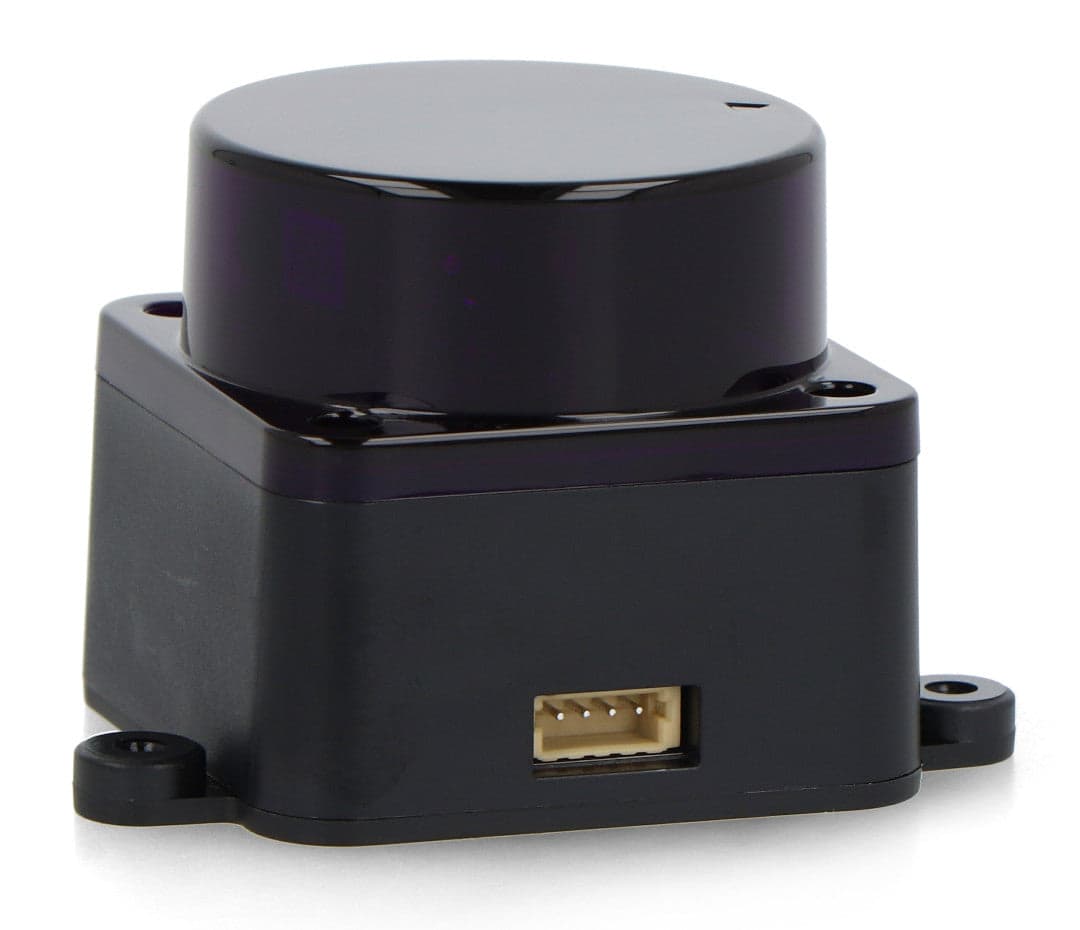 1 / 1
1 / 1规格 6依据 [n]来源 1
暂无已核实的公开价格,请向卖家询价。
1.45 W功耗
0.045 kg重量
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
通信方式protocol
数值
UART @230400
原文语句Communication interface UART @230400
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
输入电源input_power_supply
数值
5V
原文语句Power supply 5V
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
功耗power_consumption
数值
原文 1.45W1.45 W
原文语句Power consumption 1.45W
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重量weight
数值
原文 45 g0.045 kg
原文语句Weight 45 g
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
环境温度ambient_temperature
数值
-10 to 45°C
原文语句Operating temperature -10 to 45°C
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
外形尺寸overall_dimensions
数值
38.59 x 38.59 x 34.80 mm
原文语句Dimensions (L x W x H) 38.59 x 38.59 x 34.80 mm
来源https://rcdrone.top/products/ldrobot-d500-lidar · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
规格 6 中显示 6
原文文档。
读取数值的来源 1 个
文档 1
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-09-01首次采集 · 来源 1 条
下次更新2026-10-01
保留变更记录
JOINT · D500 · K · Sensing
状态待确认
- 缺少关节比对所需规格
- 无判定 —— 所需规格键尚未确定
判定前需确认的事项