数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 aifitlab.com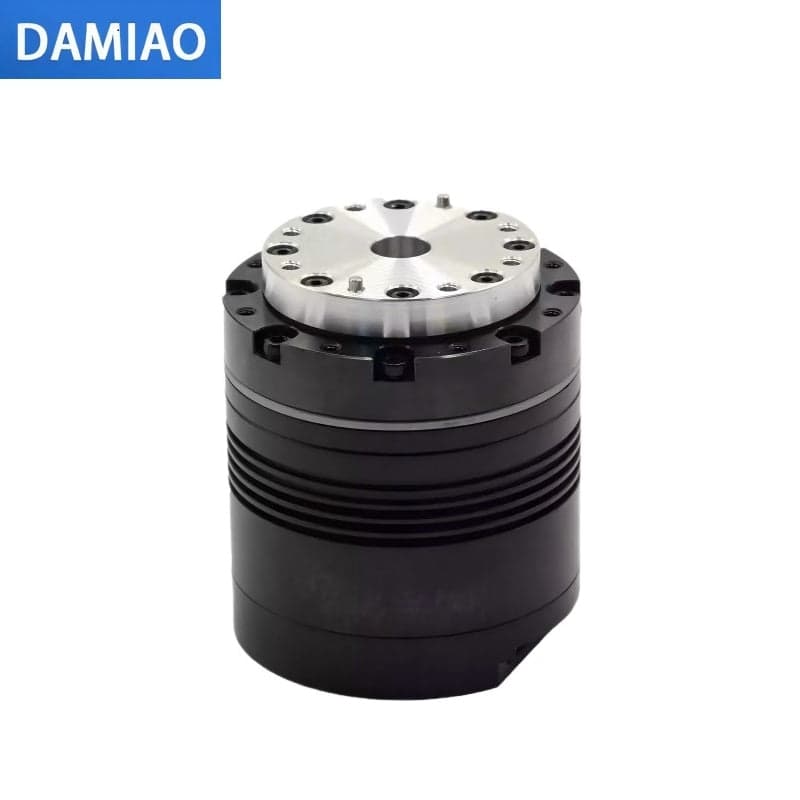 1 / 1
1 / 1规格 42依据 [n]来源 3
暂无已核实的公开价格,请向卖家询价。
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
编码器类型encoder_type
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
Inductive Dual Encoder
原文语句Encoder Inductive Dual Encoder Inductive Dual Encoder
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
额定电压rated_voltage
数值测试条件 减速比 101
24-48V ( wide-voltage version, supporting power supply of 24V—48V. )
原文语句Supply Voltage 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) 24-48V ( wide-voltage version, supporting power supply of 24V—48V. )
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
额定扭矩rated_torque
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 4.8Nm4.8 N·m
原文语句Rated Torque 4.8Nm 3.2Nm
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 10.5Nm10.5 N·m
原文语句Peak Torque 10.5Nm 7.8Nm
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
额定电流rated_current
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 2.3A2.3 A
原文语句Rated Phase Current 2.3A 2.23A
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
峰值电流peak_current
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 3.6A3.6 A
原文语句Peak Phase Current 3.6A 4.26A
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
额定转速rated_speed
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 20rpm20 r/min
原文语句Rated Speed 20rpm 40rpm
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
空载转速no_load_speed
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 30rpm30 r/min
原文语句No-load Speed 30rpm 60rpm
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
额定功率rated_power
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 10W10 W
原文语句Rated Power 10W 13W
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
减速比reduction_ratio
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. )
原文 101101
原文语句Reduction Ratio 101 51
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
极对数pole_pairs
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 77
原文语句Number of Pole Pairs 7 7
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 538uH0.538 mH
原文语句Phase Inductance 538uH 538uH
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
原文 1.1Ω1.1 Ω
原文语句Phase Resistance 1.1Ω 1.1Ω
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
编码器类型encoder_type
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
Inductive Dual Encoder
原文语句Encoder Inductive Dual Encoder Inductive Dual Encoder
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电压rated_voltage
数值测试条件 减速比 101
24-48V (wide-voltage version, supporting power supply of 24V-48V.)
原文语句Supply Voltage 24-48V (wide-voltage version, supporting power supply of 24V-48V.) 24-48V (wide-voltage version, supporting power supply of 24V-48V.)
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 4.8Nm4.8 N·m
原文语句Rated Torque 4.8Nm 3.2Nm
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 10.5Nm10.5 N·m
原文语句Peak Torque 10.5Nm 7.8Nm
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 2.3A2.3 A
原文语句Rated Phase Current 2.3A 2.23A
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值电流peak_current
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 3.6A3.6 A
原文语句Peak Phase Current 3.6A 4.26A
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 20rpm20 r/min
原文语句Rated Speed 20rpm 40rpm
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
空载转速no_load_speed
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 30rpm30 r/min
原文语句No-load Speed 30rpm 60rpm
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定功率rated_power
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 10W10 W
原文语句Rated Power 10W 13W
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
减速比reduction_ratio
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.)
原文 101101
原文语句Reduction Ratio 101 51
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
极对数pole_pairs
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 77
原文语句Number of Pole Pairs 7 7
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 538uH0.538 mH
原文语句Phase Inductance 538uH 538uH
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
原文 1.1Ω1.1 Ω
原文语句Phase Resistance 1.1Ω 1.1Ω
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
编码器类型encoder_type
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
Inductive Dual Encoder
原文语句Encoder Inductive Dual Encoder Inductive Dual Encoder
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电压rated_voltage
数值测试条件 减速比 101:1
24 – 48 V DC (Wide-voltage version)
原文语句Supply Voltage 24 – 48 V DC (Wide-voltage version) 24 – 48 V DC (Wide-voltage version)
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 4.8 N·m4.8 N·m
原文语句Rated Torque 4.8 N·m 3.2 N·m
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 10.5 N·m10.5 N·m
原文语句Peak Torque 10.5 N·m 7.8 N·m
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 2.3 A2.3 A
原文语句Rated Phase Current 2.3 A 2.23 A
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值电流peak_current
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 3.6 A3.6 A
原文语句Peak Phase Current 3.6 A 4.26 A
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 20 rpm20 r/min
原文语句Rated Speed 20 rpm 40 rpm
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
空载转速no_load_speed
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 30 rpm30 r/min
原文语句No-Load Speed 30 rpm 60 rpm
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定功率rated_power
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 10 W10 W
原文语句Rated Power 10 W 13 W
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
减速比reduction_ratio
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version)
原文 101:1101
原文语句Reduction Ratio 101:1 51:1
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
极对数pole_pairs
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 77
原文语句Number of Pole Pairs 7 7
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 538 µH0.538 mH
原文语句Phase Inductance 538 µH 538 µH
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
原文 1.1 Ω1.1 Ω
原文语句Phase Resistance 1.1 Ω 1.1 Ω
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
通信方式protocol
数值测试条件 额定电压 24 – 48 V DC (Wide-voltage version) · 减速比 101:1
CAN, CAN FD
原文语句Communication Interface CAN, CAN FD CAN, CAN FD
来源https://robotopian.com/products/damiao-dm-jh11-2ec-servo-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
通信方式protocol
数值测试条件 额定电压 24-48V ( wide-voltage version, supporting power supply of 24V—48V. ) · 减速比 101
CAN, CANFD
原文语句Communication CAN, CANFD CAN, CANFD
来源https://aifitlab.com/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-08-26变更 —
通信方式protocol
数值测试条件 额定电压 24-48V (wide-voltage version, supporting power supply of 24V-48V.) · 减速比 101
CAN, CANFD
原文语句Communication CAN, CANFD CAN, CANFD
来源https://rcdrone.top/products/damiao-dm-jh11-2ec-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
规格 42 中显示 42
原文文档。
读取数值的来源 3 个
文档 3
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-26首次采集 · 来源 3 条
下次更新2026-10-01
保留变更记录
JOINT · DM-JH11-101-ZEC · 未分类
状态不适用
- 部件族未定
判定前需确认的事项