数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 aifitlab.com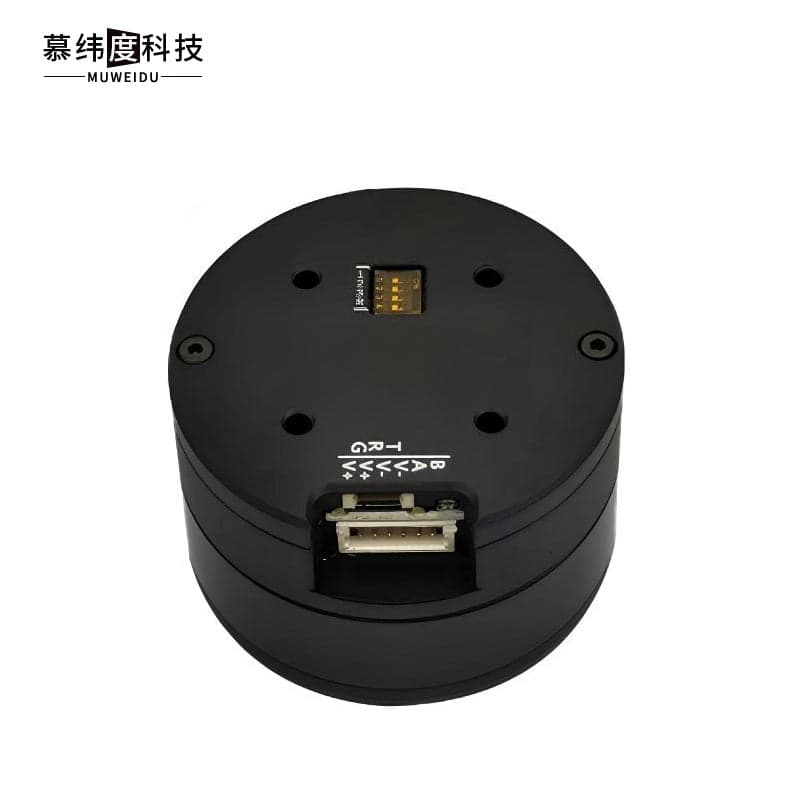 1 / 1
1 / 1规格 27依据 [n]来源 3
16 V额定电压
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
额定电压rated_voltage
数值
原文 16V16 V
原文语句Rated Voltage 16V
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定电流rated_current
数值测试条件 额定电压 16V
原文 0.8A0.8 A
原文语句Rated Current 0.8A
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定扭矩rated_torque
数值测试条件 额定电压 16V
原文 0.18N.m0.18 N·m
原文语句Rated Torque 0.18N.m
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 16V
原文 0.28N.m0.28 N·m
原文语句Peak Torque 0.28N.m
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定转速rated_speed
数值测试条件 额定电压 16V
原文 500rpm500 r/min
原文语句Rated Speed 500rpm
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
编码器类型encoder_type
数值测试条件 额定电压 16V
15bit or 18bit
原文语句Encoder 15bit or 18bit
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
转子惯量rotor_inertia
数值测试条件 额定电压 16V
原文 136gcm²136 g·cm²
原文语句Rotor Inertia 136gcm²
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
通信方式protocol
数值测试条件 额定电压 16V
RS485 or CAN
原文语句Communication Protocol RS485 or CAN
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
重量weight
数值测试条件 额定电压 16V
原文 99g0.099 kg
原文语句Weight 99g
来源https://aifitlab.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定电压rated_voltage
数值
原文 16V16 V
原文语句Rated Voltage 16V
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 16V
原文 0.8A0.8 A
原文语句Rated Current 0.8A
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 16V
原文 0.18N.m0.18 N·m
原文语句Rated Torque 0.18N.m
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 16V
原文 0.28N.m0.28 N·m
原文语句Peak Torque 0.28N.m
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 16V
原文 500rpm500 r/min
原文语句Rated Speed 500rpm
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
编码器类型encoder_type
数值测试条件 额定电压 16V
15bit or 18bit
原文语句Encoder 15bit or 18bit
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
转子惯量rotor_inertia
数值测试条件 额定电压 16V
136gcm^2
原文语句Rotor Inertia 136gcm^2
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
通信方式protocol
数值测试条件 额定电压 16V
RS485 or CAN
原文语句Communication Protocol RS485 or CAN
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重量weight
数值测试条件 额定电压 16V
原文 99g0.099 kg
原文语句Weight 99g
来源https://rcdrone.top/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电压rated_voltage
数值
原文 16V16 V
原文语句Rated Voltage 16V
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 16V
原文 0.8A0.8 A
原文语句Rated Current 0.8A
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 16V
原文 0.18N.m0.18 N·m
原文语句Rated Torque 0.18N.m
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 16V
原文 0.28N.m0.28 N·m
原文语句Peak Torque 0.28N.m
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 16V
原文 500rpm500 r/min
原文语句Rated Speed 500rpm
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
编码器类型encoder_type
数值测试条件 额定电压 16V
15bit or 18bit
原文语句Encoder 15bit or 18bit
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
转子惯量rotor_inertia
数值测试条件 额定电压 16V
原文 136gcm²136 g·cm²
原文语句Rotor Inertia 136gcm²
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
通信方式protocol
数值测试条件 额定电压 16V
RS485 or CAN
原文语句Communication Protocol RS485 or CAN
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重量weight
数值测试条件 额定电压 16V
原文 99g0.099 kg
原文语句Weight 99g
来源https://robotopian.com/products/muweidu-l5020-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
规格 27 中显示 27
原文文档。
读取数值的来源 3 个
文档 3
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-28首次采集 · 来源 3 条
下次更新2026-10-01
保留变更记录
JOINT · L5020 · B · Motors
状态待确认
- 缺少关节比对所需规格
- 无判定 —— 所需规格键尚未确定
判定前需确认的事项