数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 shop.elephantrobotics.com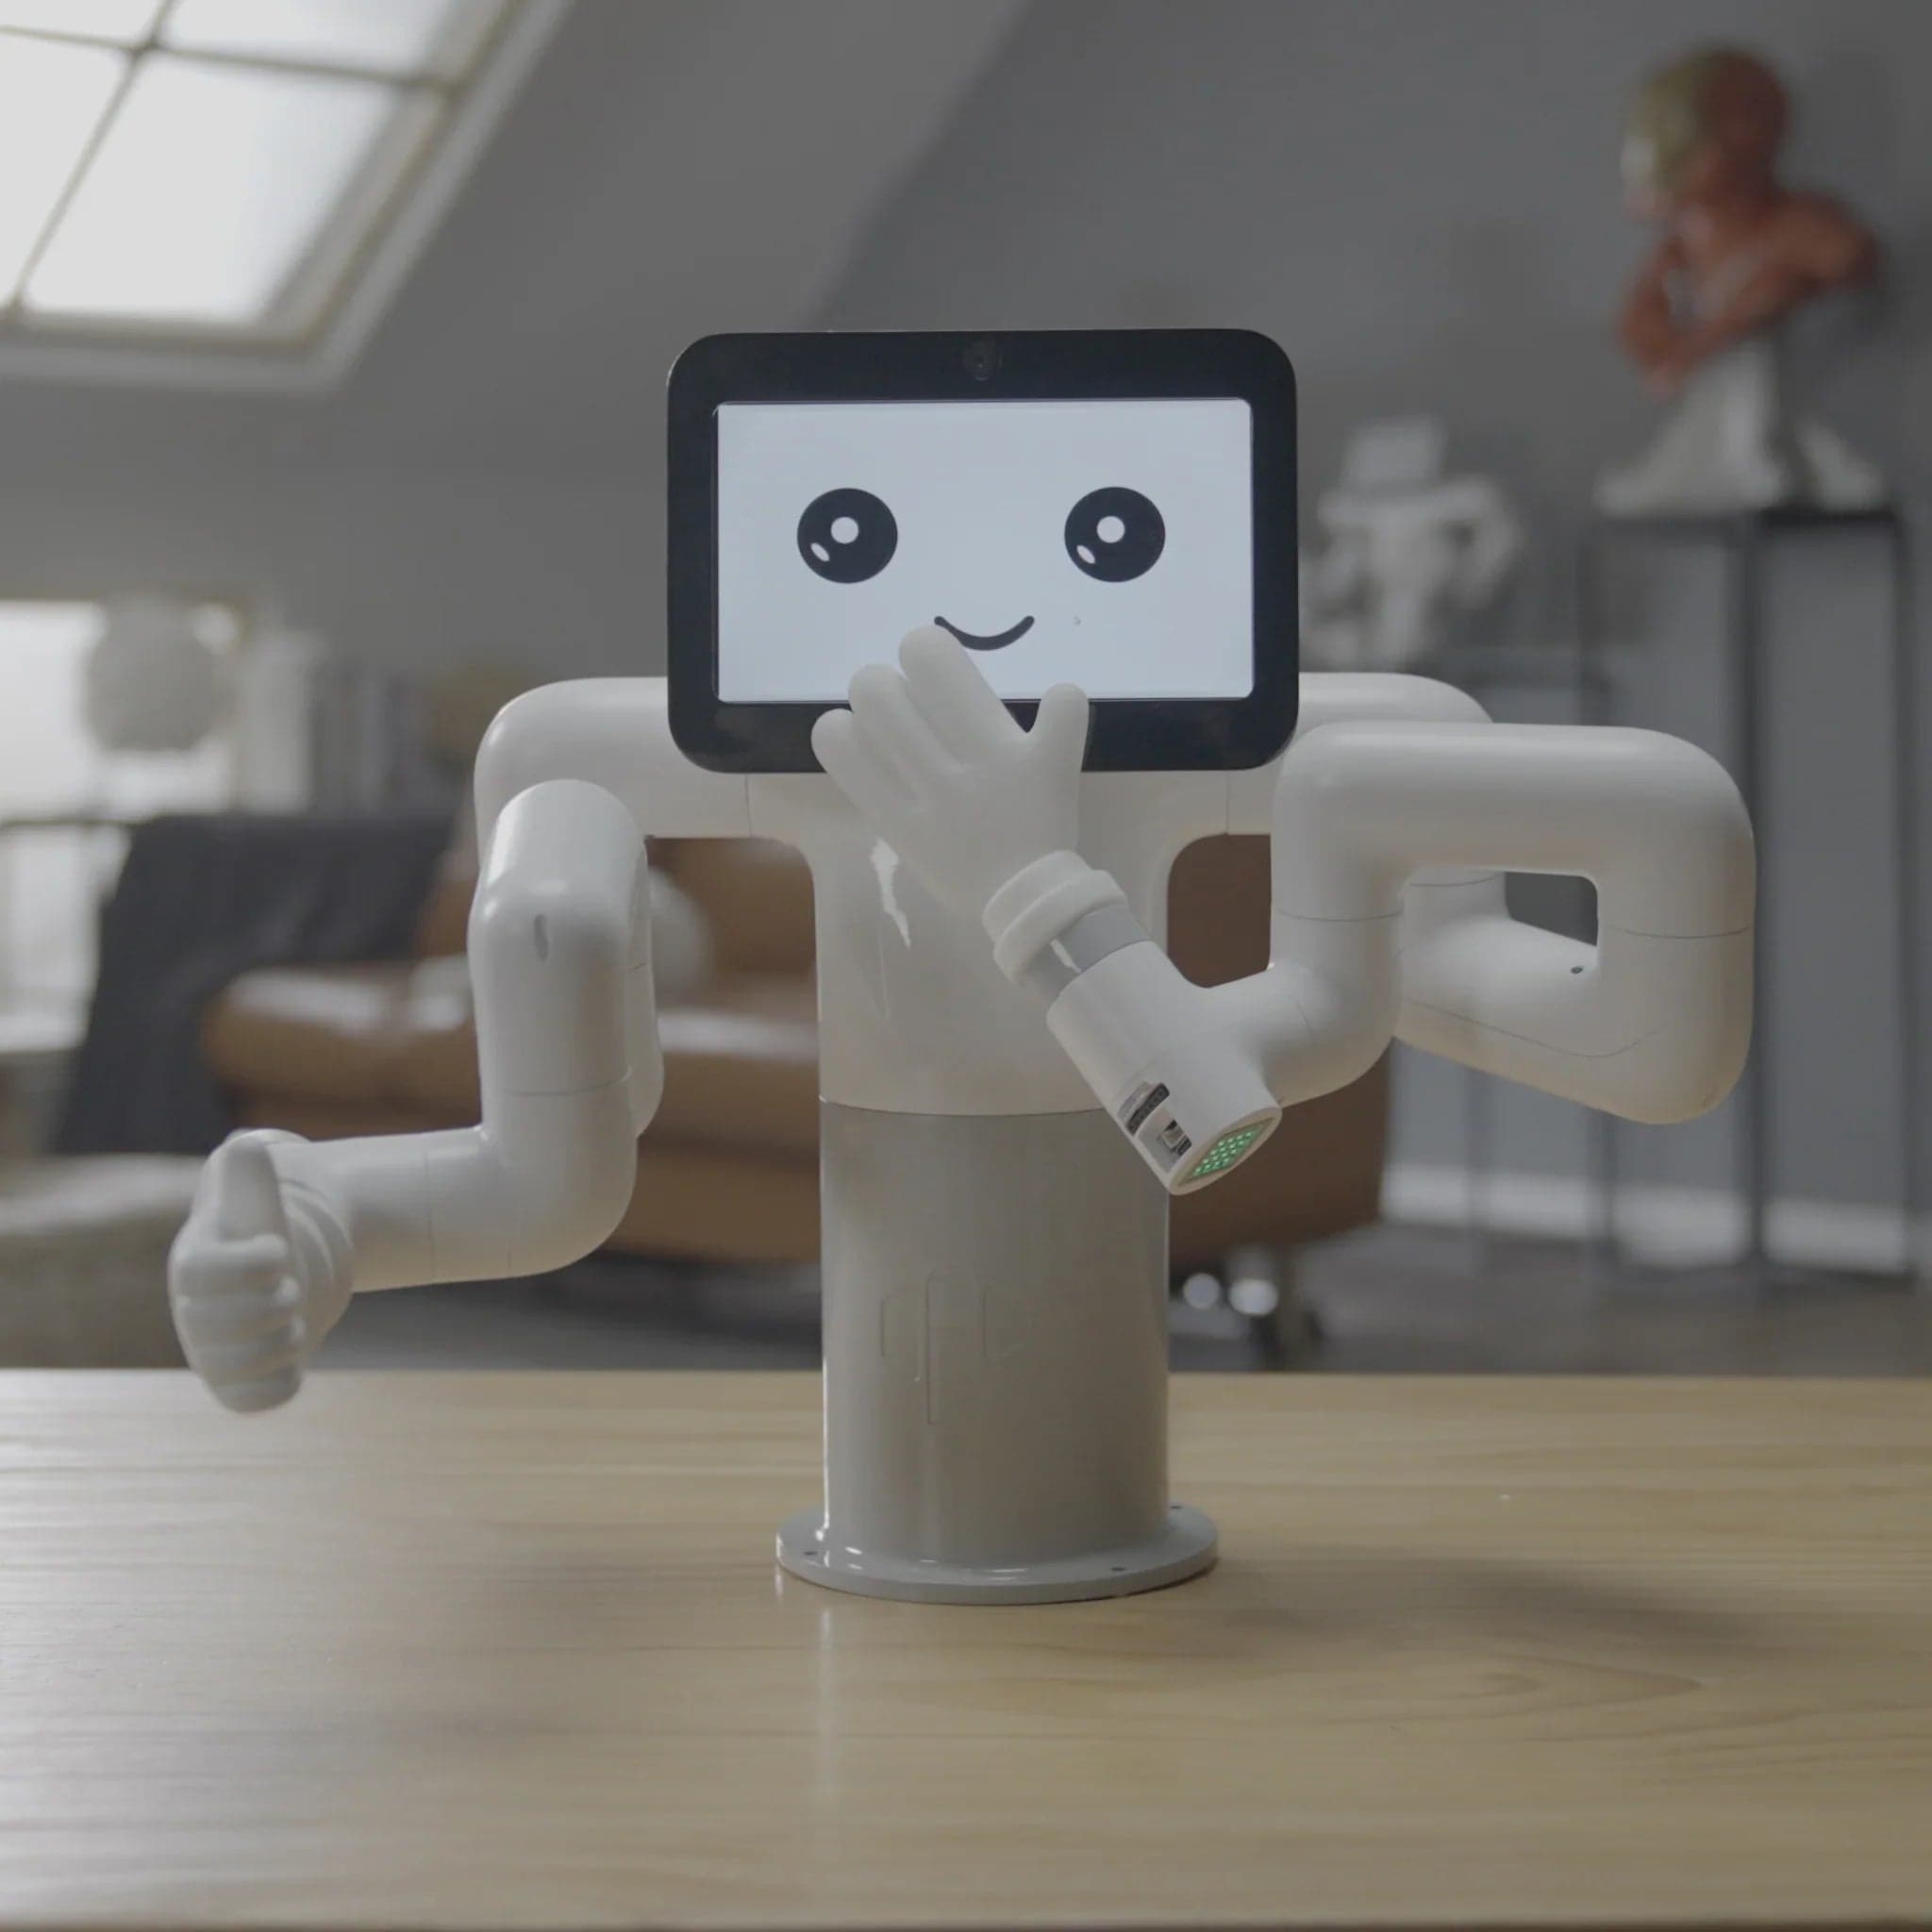 1 / 1
1 / 1规格 3依据 [n]来源 1
13自由度
0.5 mm重复定位精度
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
自由度degrees_of_freedom
数值
原文 1313
原文语句自由度 (DOF) 13
来源https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E6%95%99%E8%82%B2%E8%A1%8C%E4%B8%9A%E5%BA%94%E7%94%A8%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.9 · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
最大负载max_payload
数值
单臂250
原文语句最大负载 (g) 单臂250
来源https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E6%95%99%E8%82%B2%E8%A1%8C%E4%B8%9A%E5%BA%94%E7%94%A8%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.9 · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
重复定位精度repeatability
数值
原文 ± 0.50.5 mm
原文语句重复定位精度 (mm) ± 0.5
来源https://static.elephantrobotics.com/wp-content/uploads/2024/07/%E5%A4%A7%E8%B1%A1%E6%9C%BA%E5%99%A8%E4%BA%BA%E3%80%8A%E6%95%99%E8%82%B2%E8%A1%8C%E4%B8%9A%E5%BA%94%E7%94%A8%E6%89%8B%E5%86%8C2024%E3%80%8B.pdf · p.9 · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
规格 3 中显示 3
原文文档。
读取数值的来源 1 个
文档 1
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-25首次采集 · 来源 1 条
下次更新2026-10-01
保留变更记录
JOINT · myBuddy280 · N · Humanoid-specific modules
状态待确认
- 缺少关节比对所需规格
- 无判定 —— 所需规格键尚未确定
判定前需确认的事项