数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
系列代表图(非本型号单独照片) · 来源 en.chingmu.com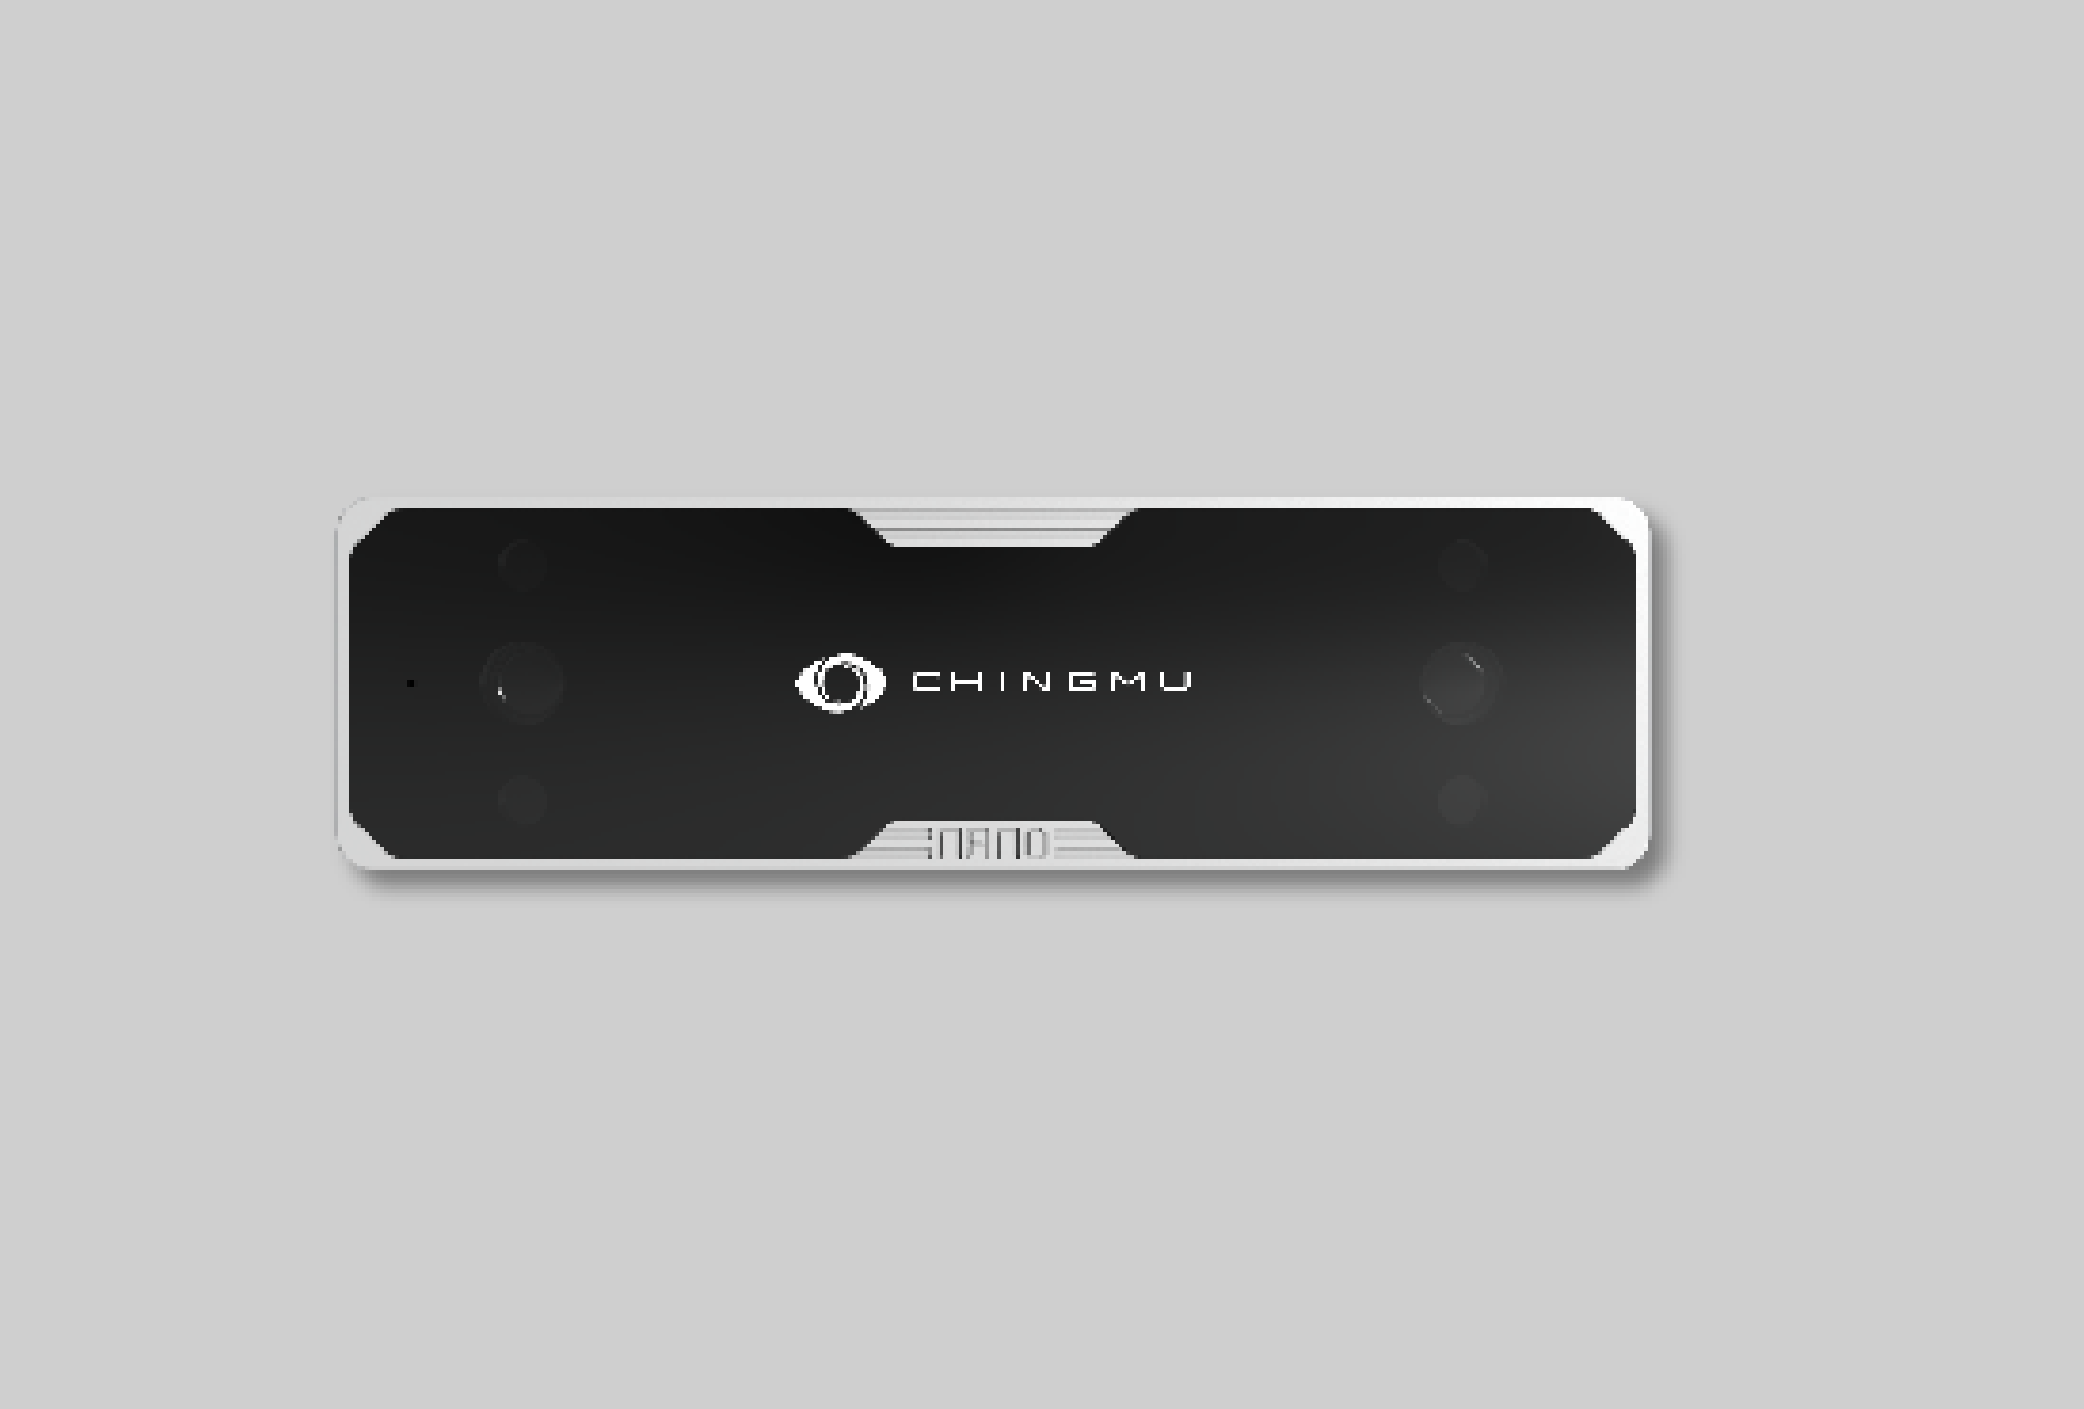 1 / 1
1 / 1规格 28依据 [n]来源 4
暂无已核实的公开价格,请向卖家询价。
140 Hz帧率
5.8 mm焦距
0.05 mm测量精度
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
编码器分辨率encoder_resolution
数值
2680×2080
原文语句分辨率 分辨率 2680×2080 1280×1080 1280×1080 1280×1080
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
帧率frame_rate
数值
原文 140fps140 Hz
原文语句帧率 帧率 140fps 120fps 120fps 120fps
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
焦距focal_length
数值
原文 5.8mm5.8 mm
原文语句焦距 焦距 5.8mm 1.9mm 1mm 1mm
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
视场角(水平×垂直)field_of_view_angle
数值
59°×48°①/45°×39°②
原文语句视场角 视场角 59°×48°①/45°×39°② 83°×72°①/71°×67°② 99°×90°② 99°×90°②
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
测量精度measurement_accuracy
数值
原文 ±0.05mm0.05 mm
原文语句追踪精度 追踪精度 ±0.05mm ±0.3mm ±0.5mm ±0.5mm
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
双目基线stereo_baseline
数值
原文 500mm500 mm
原文语句基线 基线 500mm 220mm 100mm 100mm
来源https://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
帧率frame_rate
数值
原文 140fps140 Hz
原文语句Frame Rate Frame Rate 140fps 120fps 120fps 120fps
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
焦距focal_length
数值
原文 5.8mm5.8 mm
原文语句Focal Length Focal Length 5.8mm 1.9mm 1mm 1mm
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
视场角(水平×垂直)field_of_view_angle
数值
59°×48°①/45°×39°②
原文语句FOV (H×V) FOV (H×V) 59°×48°①/45°×39°② 83°×72°①/71°×67°② 99°×90°② 99°×90°②
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
测量精度measurement_accuracy
数值
原文 ±0.05mm0.05 mm
原文语句Tracking Accuracy Tracking Accuracy ±0.05mm ±0.3mm ±0.5mm ±0.5mm
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
双目基线stereo_baseline
数值
原文 500mm500 mm
原文语句Baseline Baseline 500mm 220mm 100mm 100mm
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
功耗power_consumption
数值
18w-25.5w
原文语句Power Consumption Power Consumption 18w-25.5w 3w-10w 1w-5w 1w-5w
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
外形尺寸overall_dimensions
数值
650mm×147mm×150mm
原文语句Dimensions (W×H×D) Dimensions (W×H×D) 650mm×147mm×150mm 304mm×88mm×71mm 140mm×40mm×18mm 140mm×40mm×18mm
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
重量weight
数值
原文 2.050KG2.05 kg
原文语句Weight Weight 2.050KG / 0.170KG 0.170KG
来源http://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
帧率frame_rate
数值
原文 140fps140 Hz
原文语句Frame Rate Frame Rate 140fps 120fps 120fps 120fps
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
焦距focal_length
数值
原文 5.8mm5.8 mm
原文语句Focal Length Focal Length 5.8mm 1.9mm 1mm 1mm
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
视场角(水平×垂直)field_of_view_angle
数值
59°×48°①/45°×39°②
原文语句FOV (H×V) FOV (H×V) 59°×48°①/45°×39°② 83°×72°①/71°×67°② 99°×90°② 99°×90°②
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
测量精度measurement_accuracy
数值
原文 ±0.05mm0.05 mm
原文语句Tracking Accuracy Tracking Accuracy ±0.05mm ±0.3mm ±0.5mm ±0.5mm
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
双目基线stereo_baseline
数值
原文 500mm500 mm
原文语句Baseline Baseline 500mm 220mm 100mm 100mm
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
功耗power_consumption
数值
18w-25.5w
原文语句Power Consumption Power Consumption 18w-25.5w 3w-10w 1w-5w 1w-5w
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
外形尺寸overall_dimensions
数值
650mm×147mm×150mm
原文语句Dimensions (W×H×D) Dimensions (W×H×D) 650mm×147mm×150mm 304mm×88mm×71mm 140mm×40mm×18mm 140mm×40mm×18mm
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
重量weight
数值
原文 2.050KG2.05 kg
原文语句Weight Weight 2.050KG / 0.170KG 0.170KG
来源https://en.chingmu.com/product/10524.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
编码器分辨率encoder_resolution
数值
2680×2080
原文语句分辨率 分辨率 2680×2080 1280×1080 1280×1080 1280×1080
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
帧率frame_rate
数值
原文 140fps140 Hz
原文语句帧率 帧率 140fps 120fps 120fps 120fps
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
焦距focal_length
数值
原文 5.8mm5.8 mm
原文语句焦距 焦距 5.8mm 1.9mm 1mm 1mm
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
视场角(水平×垂直)field_of_view_angle
数值
59°×48°①/45°×39°②
原文语句视场角 视场角 59°×48°①/45°×39°② 83°×72°①/71°×67°② 99°×90°② 99°×90°②
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
测量精度measurement_accuracy
数值
原文 ±0.05mm0.05 mm
原文语句追踪精度 追踪精度 ±0.05mm ±0.3mm ±0.5mm ±0.5mm
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
双目基线stereo_baseline
数值
原文 500mm500 mm
原文语句基线 基线 500mm 220mm 100mm 100mm
来源http://www.chingmu.com/product/newsdetail_10739.html · 制造商文档
依据有出处
采集 · 变更2026-08-25变更 —
规格 28 中显示 28
原文文档。
读取数值的来源 4 个
文档 4
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-25首次采集 · 来源 4 条
下次更新2026-10-01
保留变更记录
JOINT · Rigor · K · Sensing
状态待确认
- 缺少关节比对所需规格
- 无判定 —— 所需规格键尚未确定
判定前需确认的事项