数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 rcdrone.top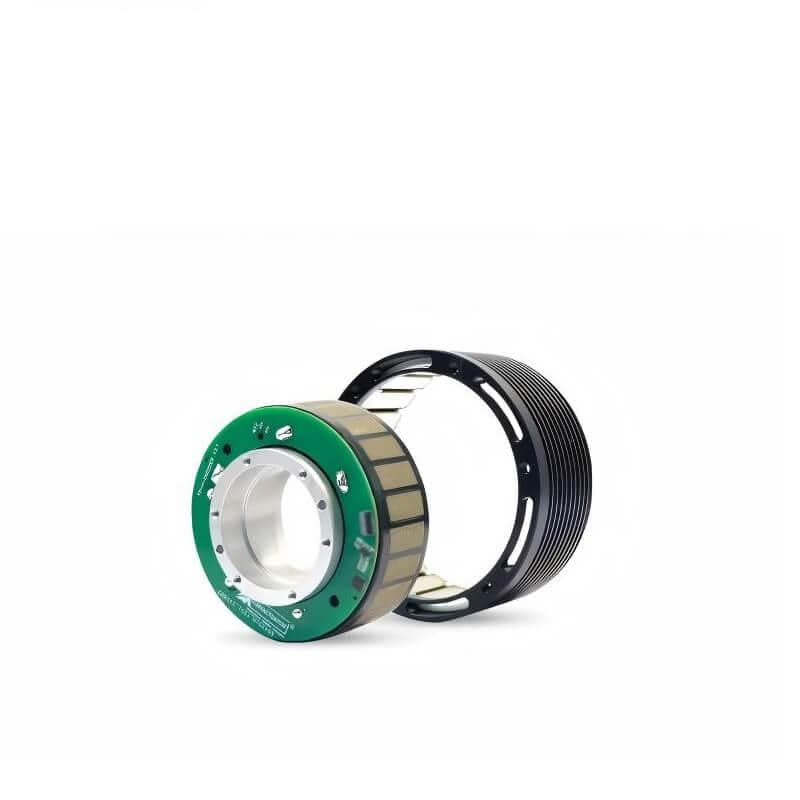 1 / 2
1 / 2照片 2 张
规格 38依据 [n]来源 3
24 V额定电压
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
额定电压rated_voltage
数值
原文 24V24 V
原文语句Input Voltage 24V
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定转速rated_speed
数值测试条件 额定电压 24V
原文 2500RPM2500 r/min
原文语句Rated Speed 2500RPM
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定功率rated_power
数值测试条件 额定电压 24V
原文 91.6W91.6 W
原文语句Rated Power 91.6W
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定电流rated_current
数值测试条件 额定电压 24V
原文 4.9A(rms)4.9 A
原文语句Rated Current 4.9A(rms)
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24V
原文 0.87N.m0.87 N·m
原文语句Peak Torque 0.87N.m
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
峰值电流peak_current
数值测试条件 额定电压 24V
原文 14.7A(rms)14.7 A
原文语句Peak Current 14.7A(rms)
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
重量weight
数值测试条件 额定电压 24V
原文 0.19Kg0.19 kg
原文语句Weight 0.19Kg
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
额定电压rated_voltage
数值
原文 24V24 V
原文语句Input Voltage 24V
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 24V
原文 2500RPM2500 r/min
原文语句Rated Speed 2500RPM
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 24V
原文 0.35N.m0.35 N·m
原文语句Rated Torque 0.35N.m
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定功率rated_power
数值测试条件 额定电压 24V
原文 91.6W91.6 W
原文语句Rated Power 91.6W
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 24V
原文 4.9A(rms)4.9 A
原文语句Rated Current 4.9A(rms)
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24V
原文 0.87N.m0.87 N·m
原文语句Peak Torque 0.87N.m
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值电流peak_current
数值测试条件 额定电压 24V
原文 14.7A(rms)14.7 A
原文语句Peak Current 14.7A(rms)
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重量weight
数值测试条件 额定电压 24V
原文 0.19Kg0.19 kg
原文语句Weight 0.19Kg
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电压rated_voltage
数值
原文 24V24 V
原文语句Input Voltage 24V
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定转速rated_speed
数值测试条件 额定电压 24V
原文 2500RPM2500 r/min
原文语句Rated Speed 2500RPM
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定扭矩rated_torque
数值测试条件 额定电压 24V
原文 0.35N.m0.35 N·m
原文语句Rated Torque 0.35N.m
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定功率rated_power
数值测试条件 额定电压 24V
原文 91.6W91.6 W
原文语句Rated Power 91.6W
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
额定电流rated_current
数值测试条件 额定电压 24V
原文 4.9A(rms)4.9 A
原文语句Rated Current 4.9A(rms)
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值扭矩peak_torque
数值测试条件 额定电压 24V
原文 0.87N.m0.87 N·m
原文语句Peak Torque 0.87N.m
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
峰值电流peak_current
数值测试条件 额定电压 24V
原文 14.7A(rms)14.7 A
原文语句Peak Current 14.7A(rms)
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
重量weight
数值测试条件 额定电压 24V
原文 0.19Kg0.19 kg
原文语句Weight 0.19Kg
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
空载电流no_load_current
数值测试条件 额定电压 24V
原文 0.32A0.32 A
原文语句No-Load Current 0.32A
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
反电动势常数back_emf_constant
数值测试条件 额定电压 24V
7.93Vdc/Krpm
原文语句Motor Back-EMF Constant 7.93Vdc/Krpm
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
极对数pole_pairs
数值测试条件 额定电压 24V
原文 1313
原文语句Pole Pair 13
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
空载电流no_load_current
数值测试条件 额定电压 24V
原文 0.32A0.32 A
原文语句No-Load Current 0.32A
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
反电动势常数back_emf_constant
数值测试条件 额定电压 24V
7.93Vdc/Krpm
原文语句Motor Back-EMF Constant 7.93Vdc/Krpm
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
极对数pole_pairs
数值测试条件 额定电压 24V
原文 1313
原文语句Pole Pair 13
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
空载电流no_load_current
数值测试条件 额定电压 24V
原文 0.32A0.32 A
原文语句No-Load Current 0.32A
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
反电动势常数back_emf_constant
数值测试条件 额定电压 24V
7.93Vdc/Krpm
原文语句Motor Back-EMF Constant 7.93Vdc/Krpm
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
极对数pole_pairs
数值测试条件 额定电压 24V
原文 1313
原文语句Pole Pair 13
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24V
原文 0.4Ω0.4 Ω
原文语句Motor Phase Resistance 0.4Ω
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24V
原文 0.19mH0.19 mH
原文语句Motor Phase Inductance 0.19mH
来源https://aifitlab.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-08-28变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24V
原文 0.4Ω0.4 Ω
原文语句Motor Phase Resistance 0.4Ω
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24V
原文 0.19mH0.19 mH
原文语句Motor Phase Inductance 0.19mH
来源https://rcdrone.top/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电阻winding_resistance
数值测试条件 额定电压 24V
原文 0.4Ω0.4 Ω
原文语句Motor Phase Resistance 0.4Ω
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
绕组电感winding_inductance
数值测试条件 额定电压 24V
原文 0.19mH0.19 mH
原文语句Motor Phase Inductance 0.19mH
来源https://robotopian.com/products/myactuator-rmd-flo-50-motor · 经销商页面
依据有出处
采集 · 变更2026-09-01变更 —
规格 38 中显示 38
原文文档。
读取数值的来源 3 个
文档 3
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-08-28首次采集 · 来源 3 条
下次更新2026-10-01
保留变更记录
JOINT · RMD-FLO-50-15 · B · Motors
状态待确认
- 缺少关节比对所需规格
- 无判定 —— 所需规格键尚未确定
判定前需确认的事项