数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 develop.realman-robotics.com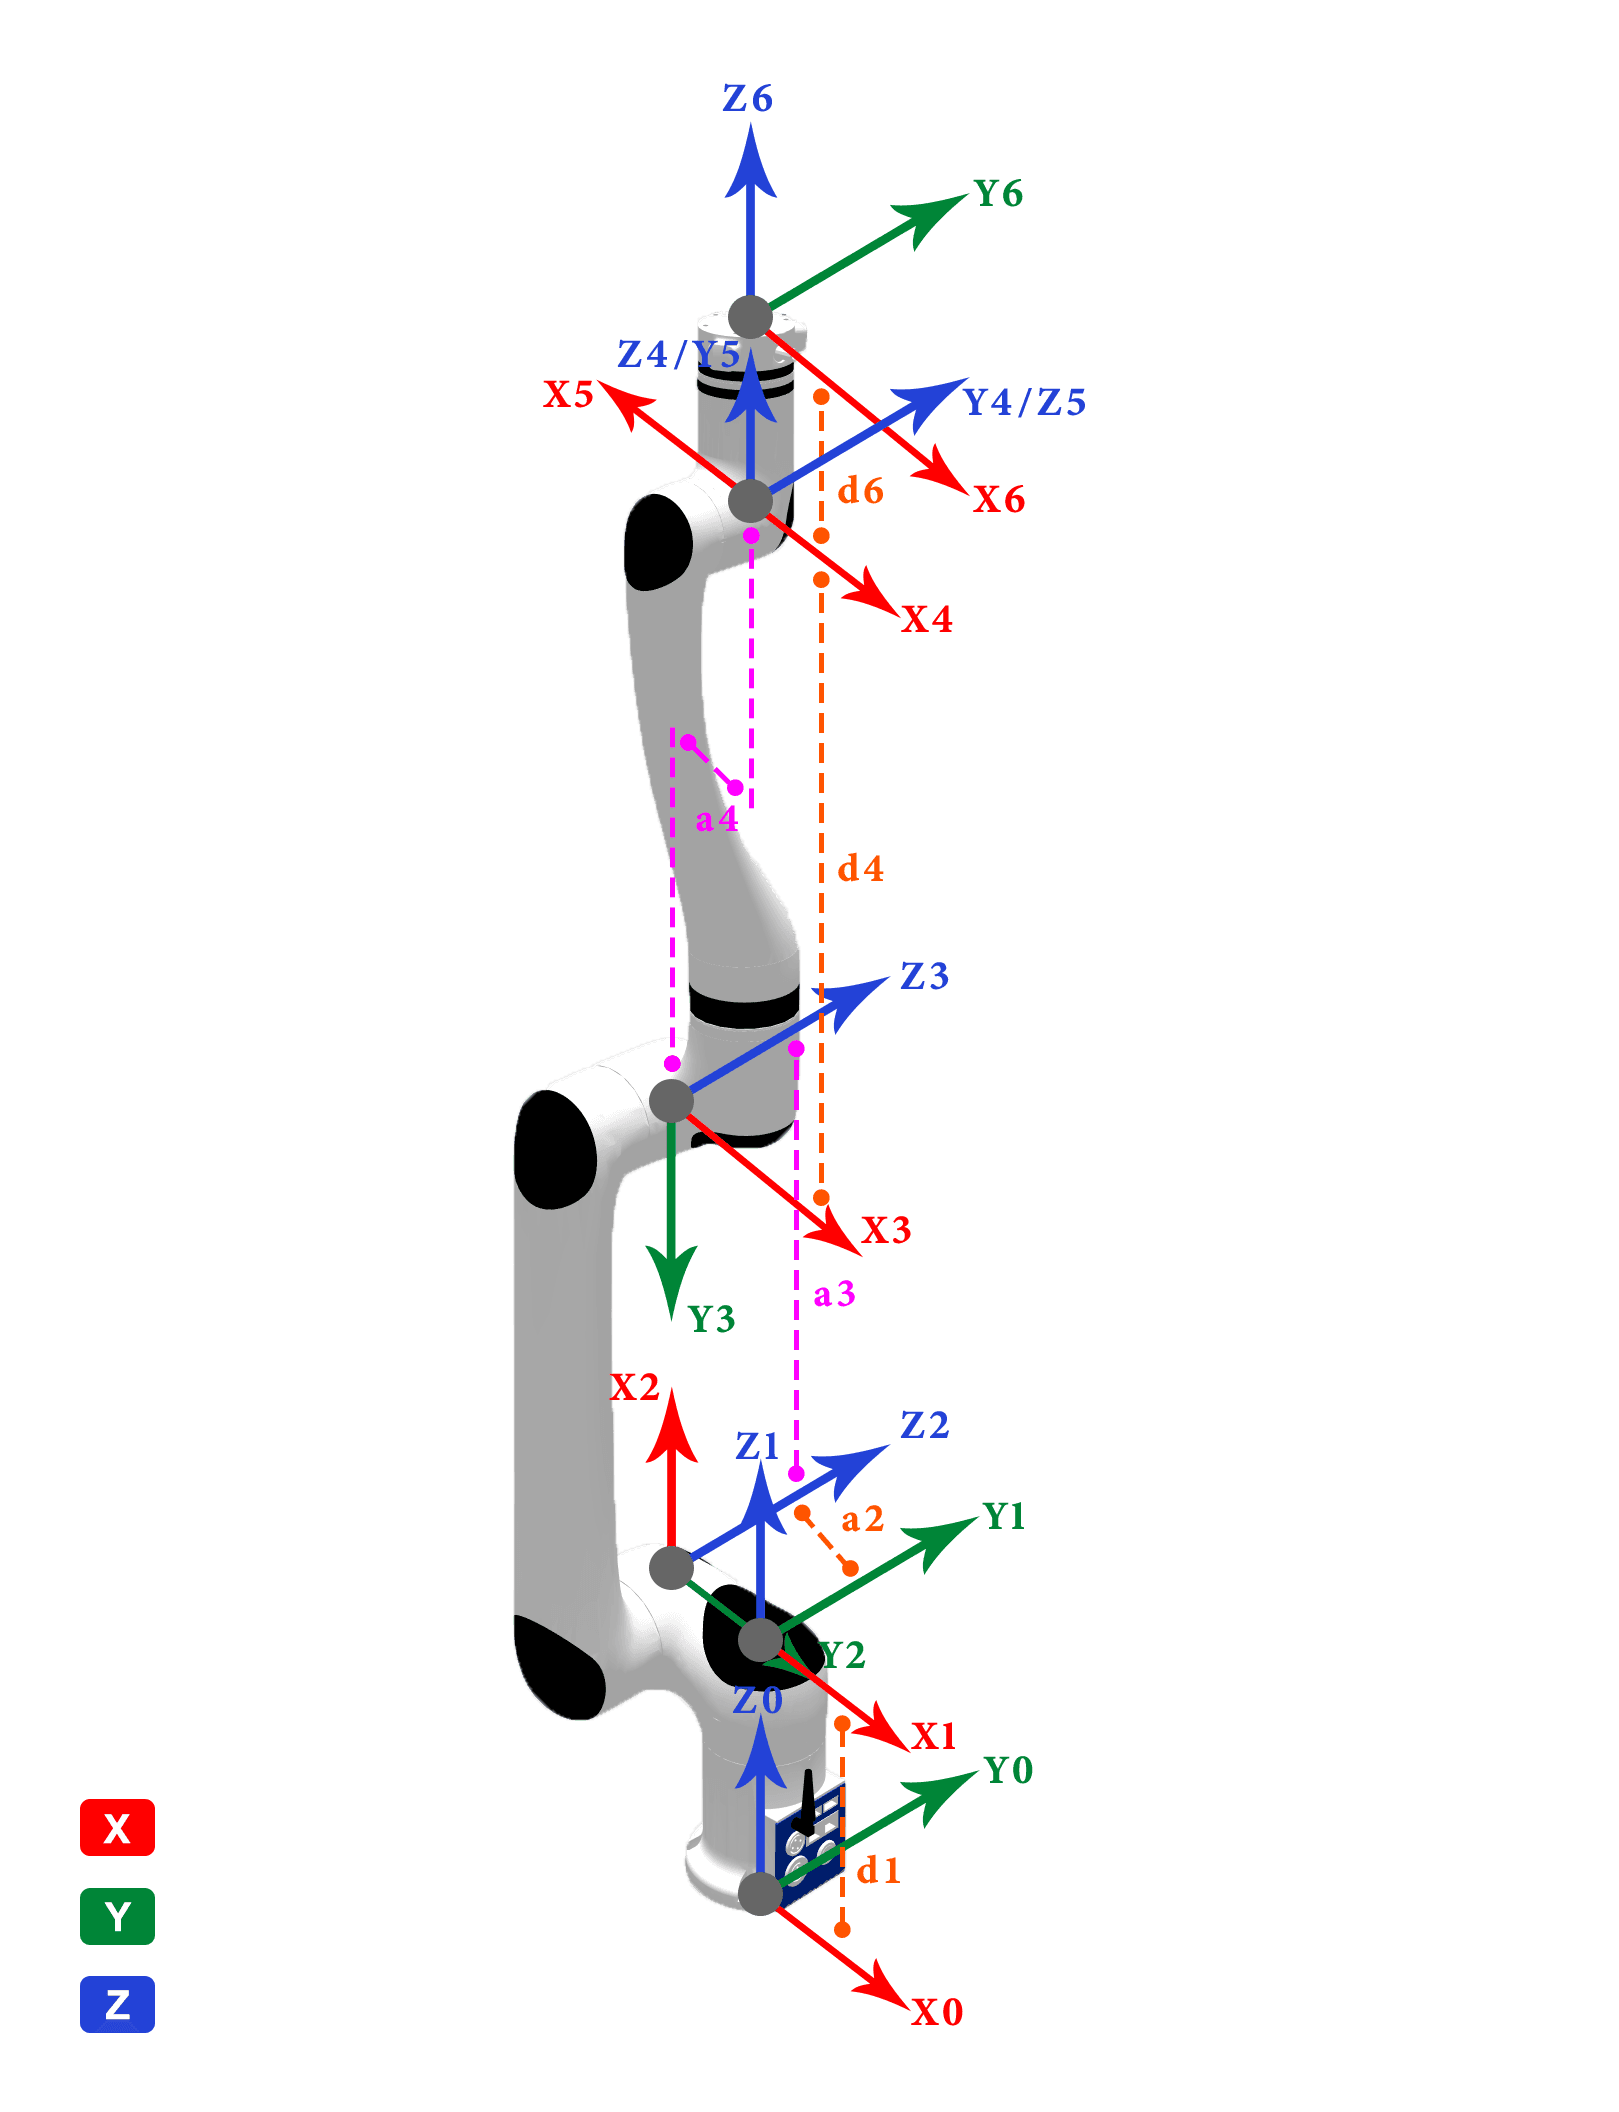 1 / 2
1 / 2照片 2 张
规格 20依据 [n]来源 2
6自由度
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
输入电源input_power_supply
数值测试条件 额定电压 -0.5
0
原文语句输入电源Vin 0 — 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.25 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
输入电源input_power_supply
数值测试条件 额定电压 -0.5
0
原文语句输入电源Vin 0 —— 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.27 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
输入电源input_power_supply
数值
0
原文语句输入电源Vin 0 — 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.27 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
自由度degrees_of_freedom
数值
原文 66
原文语句基础参数 自由度 6
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
工作半径reach
数值
标准版:900
六维力版:917
原文语句标准版:900
六维力版:917
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
重复定位精度repeatability
数值
±0.05
原文语句重复定位精度/mm ±0.05
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
材质material
数值
铝合金/ABS
原文语句材质 铝合金/ABS
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
储存温度storage_temperature
数值
-10-50
原文语句存储温度 -10-50
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
防护等级ip_rating
数值
本体IP54
原文语句防护等级 本体IP54
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
输入电源input_power_supply
数值测试条件 额定电压 -0.5
0
原文语句输入电源Vin 0 — 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.25 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
输入电源input_power_supply
数值测试条件 额定电压 -0.5
0
原文语句输入电源Vin 0 —— 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.27 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
输入电源input_power_supply
数值
0
原文语句输入电源Vin 0 — 24 V
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.27 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
自由度degrees_of_freedom
数值
原文 66
原文语句基础参数 自由度 6
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
工作半径reach
数值
标准版:900
六维力版:917
原文语句标准版:900
六维力版:917
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
重复定位精度repeatability
数值
±0.05
原文语句重复定位精度/mm ±0.05
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
材质material
数值
铝合金/ABS
原文语句材质 铝合金/ABS
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
储存温度storage_temperature
数值
-10-50
原文语句存储温度 -10-50
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
防护等级ip_rating
数值
本体IP54
原文语句防护等级 本体IP54
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.29 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
制动器brake
数值
确认机械臂各关节抱闸是否正确
原文语句抱闸 确认机械臂各关节抱闸是否正确 √ √
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.49 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
制动器brake
数值
确认机械臂各关节抱闸是否正确
原文语句抱闸 确认机械臂各关节抱闸是否正确 √ √
来源https://github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf · p.49 · 制造商文档
依据有出处
采集 · 变更2026-09-04变更 —
规格 20 中显示 20
原文文档。
读取数值的来源 2 个
文档 2
github.com/realmanrobot/dev_center/blob/main/RobotGen3/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf制造商文档 · 10 个数值Retrieved 2026-09-04
github.com/realmanrobot/dev_center/blob/main/RobotGen4/download/manual/RML/%E7%9D%BF%E5%B0%94%E6%9B%BC%E8%B6%85%E8%BD%BB%E9%87%8F%E4%BB%BF%E4%BA%BA%E6%9C%BA%E6%A2%B0%E8%87%82%28RML63%E7%B3%BB%E5%88%97%29-V1.2.0-%E7%94%A8%E6%88%B7%E4%BD%BF%E7%94%A8%E8%AF%B4%E6%98%8E.pdf制造商文档 · 10 个数值Retrieved 2026-09-04
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-09-04首次采集 · 来源 2 条
下次更新2026-10-01
保留变更记录
JOINT · RML63 · 未分类
状态不适用
- 部件族未定
判定前需确认的事项