数据采集时间: · 发布时间: · 更新延迟:公开数据已超过8天。
实物照片 · 来源 aifitlab.com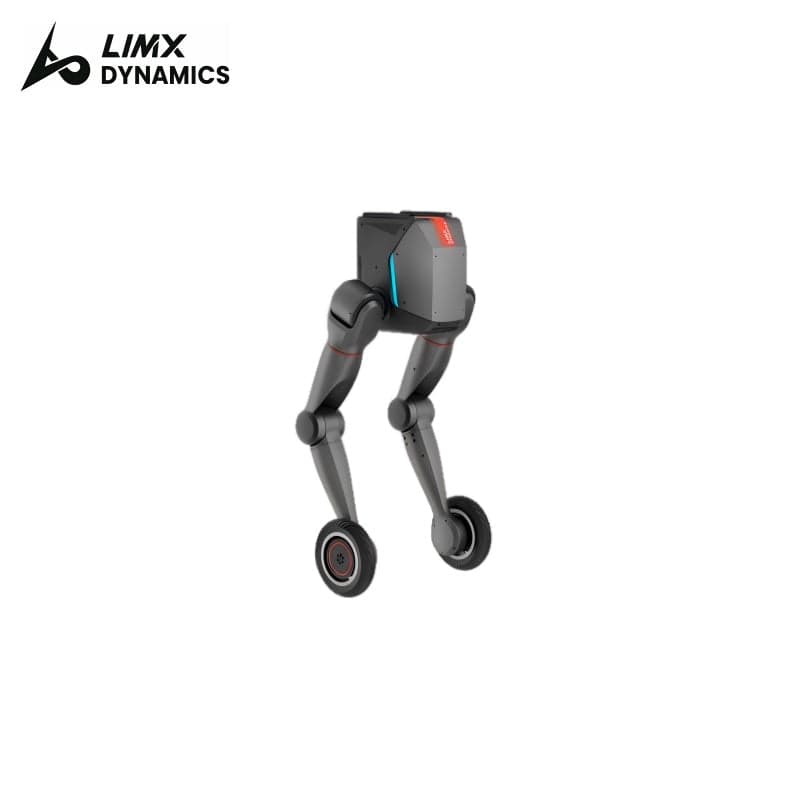 1 / 1
1 / 1非人形机器人零部件
规格 44依据 [n]来源 6
暂无已核实的公开价格,请向卖家询价。
配送 · 交期[数值]
规格。
下单前请核对。
项目 · key数值原文语句来源依据采集 · 变更
外形尺寸overall_dimensions
数值
双臂
原文语句外形尺寸 双臂 - 肩宽447mm - 臂长730mm(不含夹爪) - 肩宽447mm - 臂长730mm(不含夹爪)
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双足
原文语句外形尺寸 双足 - 总宽453mm - 直立总高987mm - 总宽453mm - 直立总高987mm
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双轮足
原文语句外形尺寸 双轮足 - 总宽478mm - 直立总高1015mm - 总宽478mm - 直立总高1015mm
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
顶部拓展区域
原文语句外形尺寸 顶部拓展区域 宽146mm、深170mm 宽146mm、深170mm
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
以太网接口
原文语句通讯接口 以太网接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB3.0 接口
原文语句通讯接口 USB3.0 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT 接口
原文语句通讯接口 EtherCAT 接口 √ (2 个) √ (2 个)
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 接口
原文语句通讯接口 RS485 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Dual-Arms
原文语句Dimensions Dual-Arms - Shoulder width: 447 mm - Arm length: 730 mm (without gripper) - Shoulder width: 447 mm - Arm length: 730 mm (without gripper)
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Sole
原文语句Dimensions Sole - Overall width: 453 mm - Standing height: 987 mm - Overall width: 453 mm - Standing height: 987 mm
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Wheeled-legs
原文语句Dimensions Wheeled-legs - Overall width: 478 mm - Standing height: 1015 mm - Overall width: 478 mm - Standing height: 1015 mm
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Top Expansion Area
原文语句Dimensions Top Expansion Area Width: 146 mm; depth: 170 mm Width: 146 mm; depth: 170 mm
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
Ethernet Port
原文语句Communication Interfaces Ethernet Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB 3.0 Port
原文语句Communication Interfaces USB 3.0 Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT Port
原文语句Communication Interfaces EtherCAT Port √ (2 port) √ (2 port)
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 Port
原文语句Communication Interfaces RS485 Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/en/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双臂
原文语句外形尺寸 双臂 - 肩宽447mm - 臂长730mm(不含夹爪) - 肩宽447mm - 臂长730mm(不含夹爪)
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双足
原文语句外形尺寸 双足 - 总宽453mm - 直立总高987mm - 总宽453mm - 直立总高987mm
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双轮足
原文语句外形尺寸 双轮足 - 总宽478mm - 直立总高1015mm - 总宽478mm - 直立总高1015mm
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
顶部拓展区域
原文语句外形尺寸 顶部拓展区域 宽146mm、深170mm 宽146mm、深170mm
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
以太网接口
原文语句通讯接口 以太网接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB3.0 接口
原文语句通讯接口 USB3.0 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT 接口
原文语句通讯接口 EtherCAT 接口 √ (2 个) √ (2 个)
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 接口
原文语句通讯接口 RS485 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/844648486841487360 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双臂
原文语句外形尺寸 双臂 · 肩宽447mm · 臂长730mm (不含夹爪) · 肩宽447mm · 臂长730mm (不含夹爪)
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
顶部拓展区域
原文语句外形尺寸 顶部拓展区域 宽146mm、深170mm 宽146mm、深170mm
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
以太网接口
原文语句通讯接口 以太网接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB3.0 接口
原文语句通讯接口 USB3.0 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT 接口
原文语句通讯接口 EtherCAT 接口 √ (2 个) √ (2 个)
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 接口
原文语句通讯接口 RS485 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/zh/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
双臂
原文语句外形尺寸 双臂 · 肩宽447mm · 臂长730mm (不含夹爪) · 肩宽447mm · 臂长730mm (不含夹爪)
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
顶部拓展区域
原文语句外形尺寸 顶部拓展区域 宽146mm、深170mm 宽146mm、深170mm
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
以太网接口
原文语句通讯接口 以太网接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB3.0 接口
原文语句通讯接口 USB3.0 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT 接口
原文语句通讯接口 EtherCAT 接口 √ (2 个) √ (2 个)
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 接口
原文语句通讯接口 RS485 接口 √ (1 个) √ (1 个)
来源https://www.limxdynamics.com/en/documents/878677092030615552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Dual-Arms
原文语句Dimensions Dual-Arms - Shoulder width: 447 mm - Arm length: 730 mm (without gripper) - Shoulder width: 447 mm - Arm length: 730 mm (without gripper)
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Sole
原文语句Dimensions Sole - Overall width: 453 mm - Standing height: 987 mm - Overall width: 453 mm - Standing height: 987 mm
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Wheeled-legs
原文语句Dimensions Wheeled-legs - Overall width: 478 mm - Standing height: 1015 mm - Overall width: 478 mm - Standing height: 1015 mm
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
外形尺寸overall_dimensions
数值
Top Expansion Area
原文语句Dimensions Top Expansion Area Width: 146 mm; depth: 170 mm Width: 146 mm; depth: 170 mm
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
Ethernet Port
原文语句Communication Interfaces Ethernet Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
USB 3.0 Port
原文语句Communication Interfaces USB 3.0 Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
EtherCAT Port
原文语句Communication Interfaces EtherCAT Port √ (2 port) √ (2 port)
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
通信方式protocol
数值
RS485 Port
原文语句Communication Interfaces RS485 Port √ (1 port) √ (1 port)
来源https://www.limxdynamics.com/zh/documents/852949782845591552 · 制造商文档
依据有出处
采集 · 变更2026-09-06变更 —
规格 44 中显示 44
原文文档。
读取数值的来源 6 个
文档 6
下载原始文件尚未公开 —— 哪些文档可以公开尚未决定。
无变更
2026-09-06首次采集 · 来源 6 条
下次更新2026-10-01
保留变更记录
JOINT · TRON2 · 范围外
状态不适用
- 非人形机器人零部件
判定前需确认的事项